 产品分类
船舶360°碰撞预警系统
①前向避碰系统:
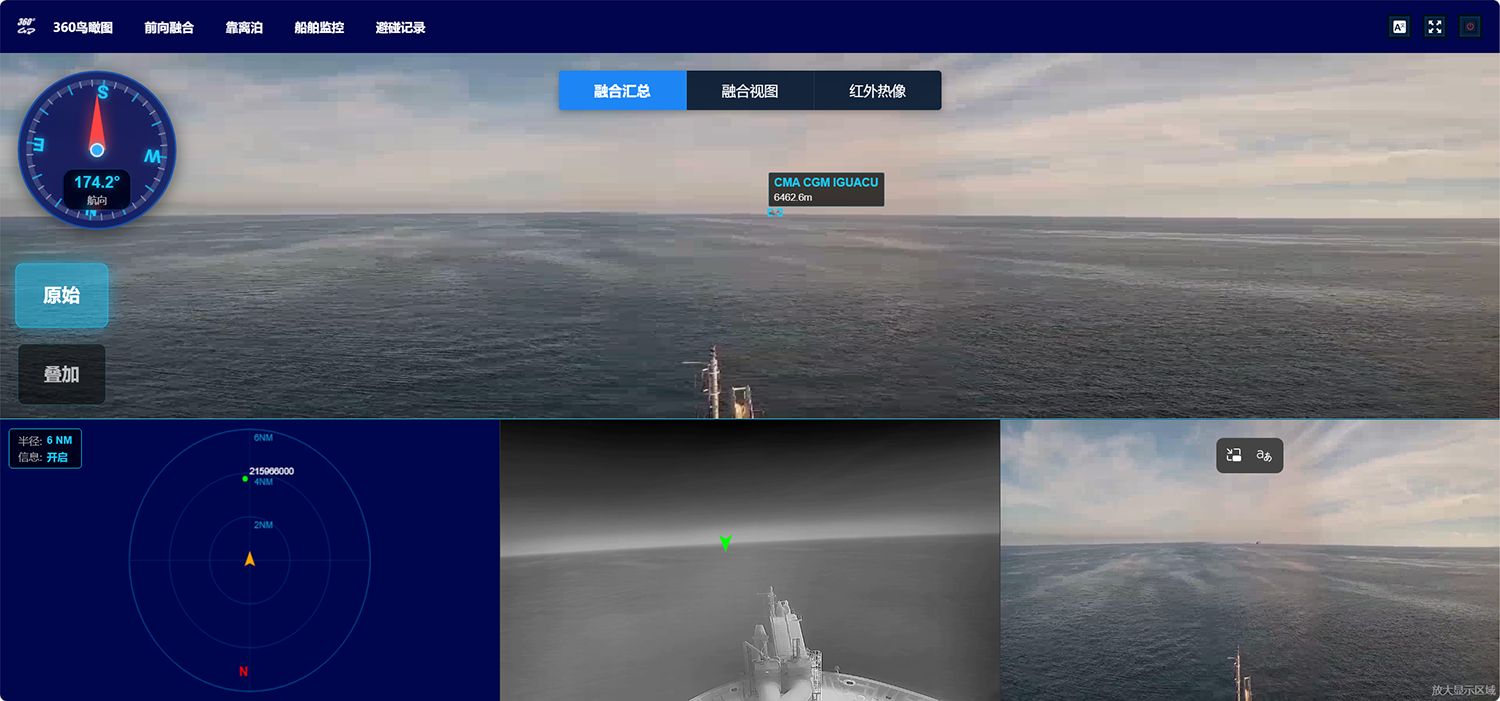
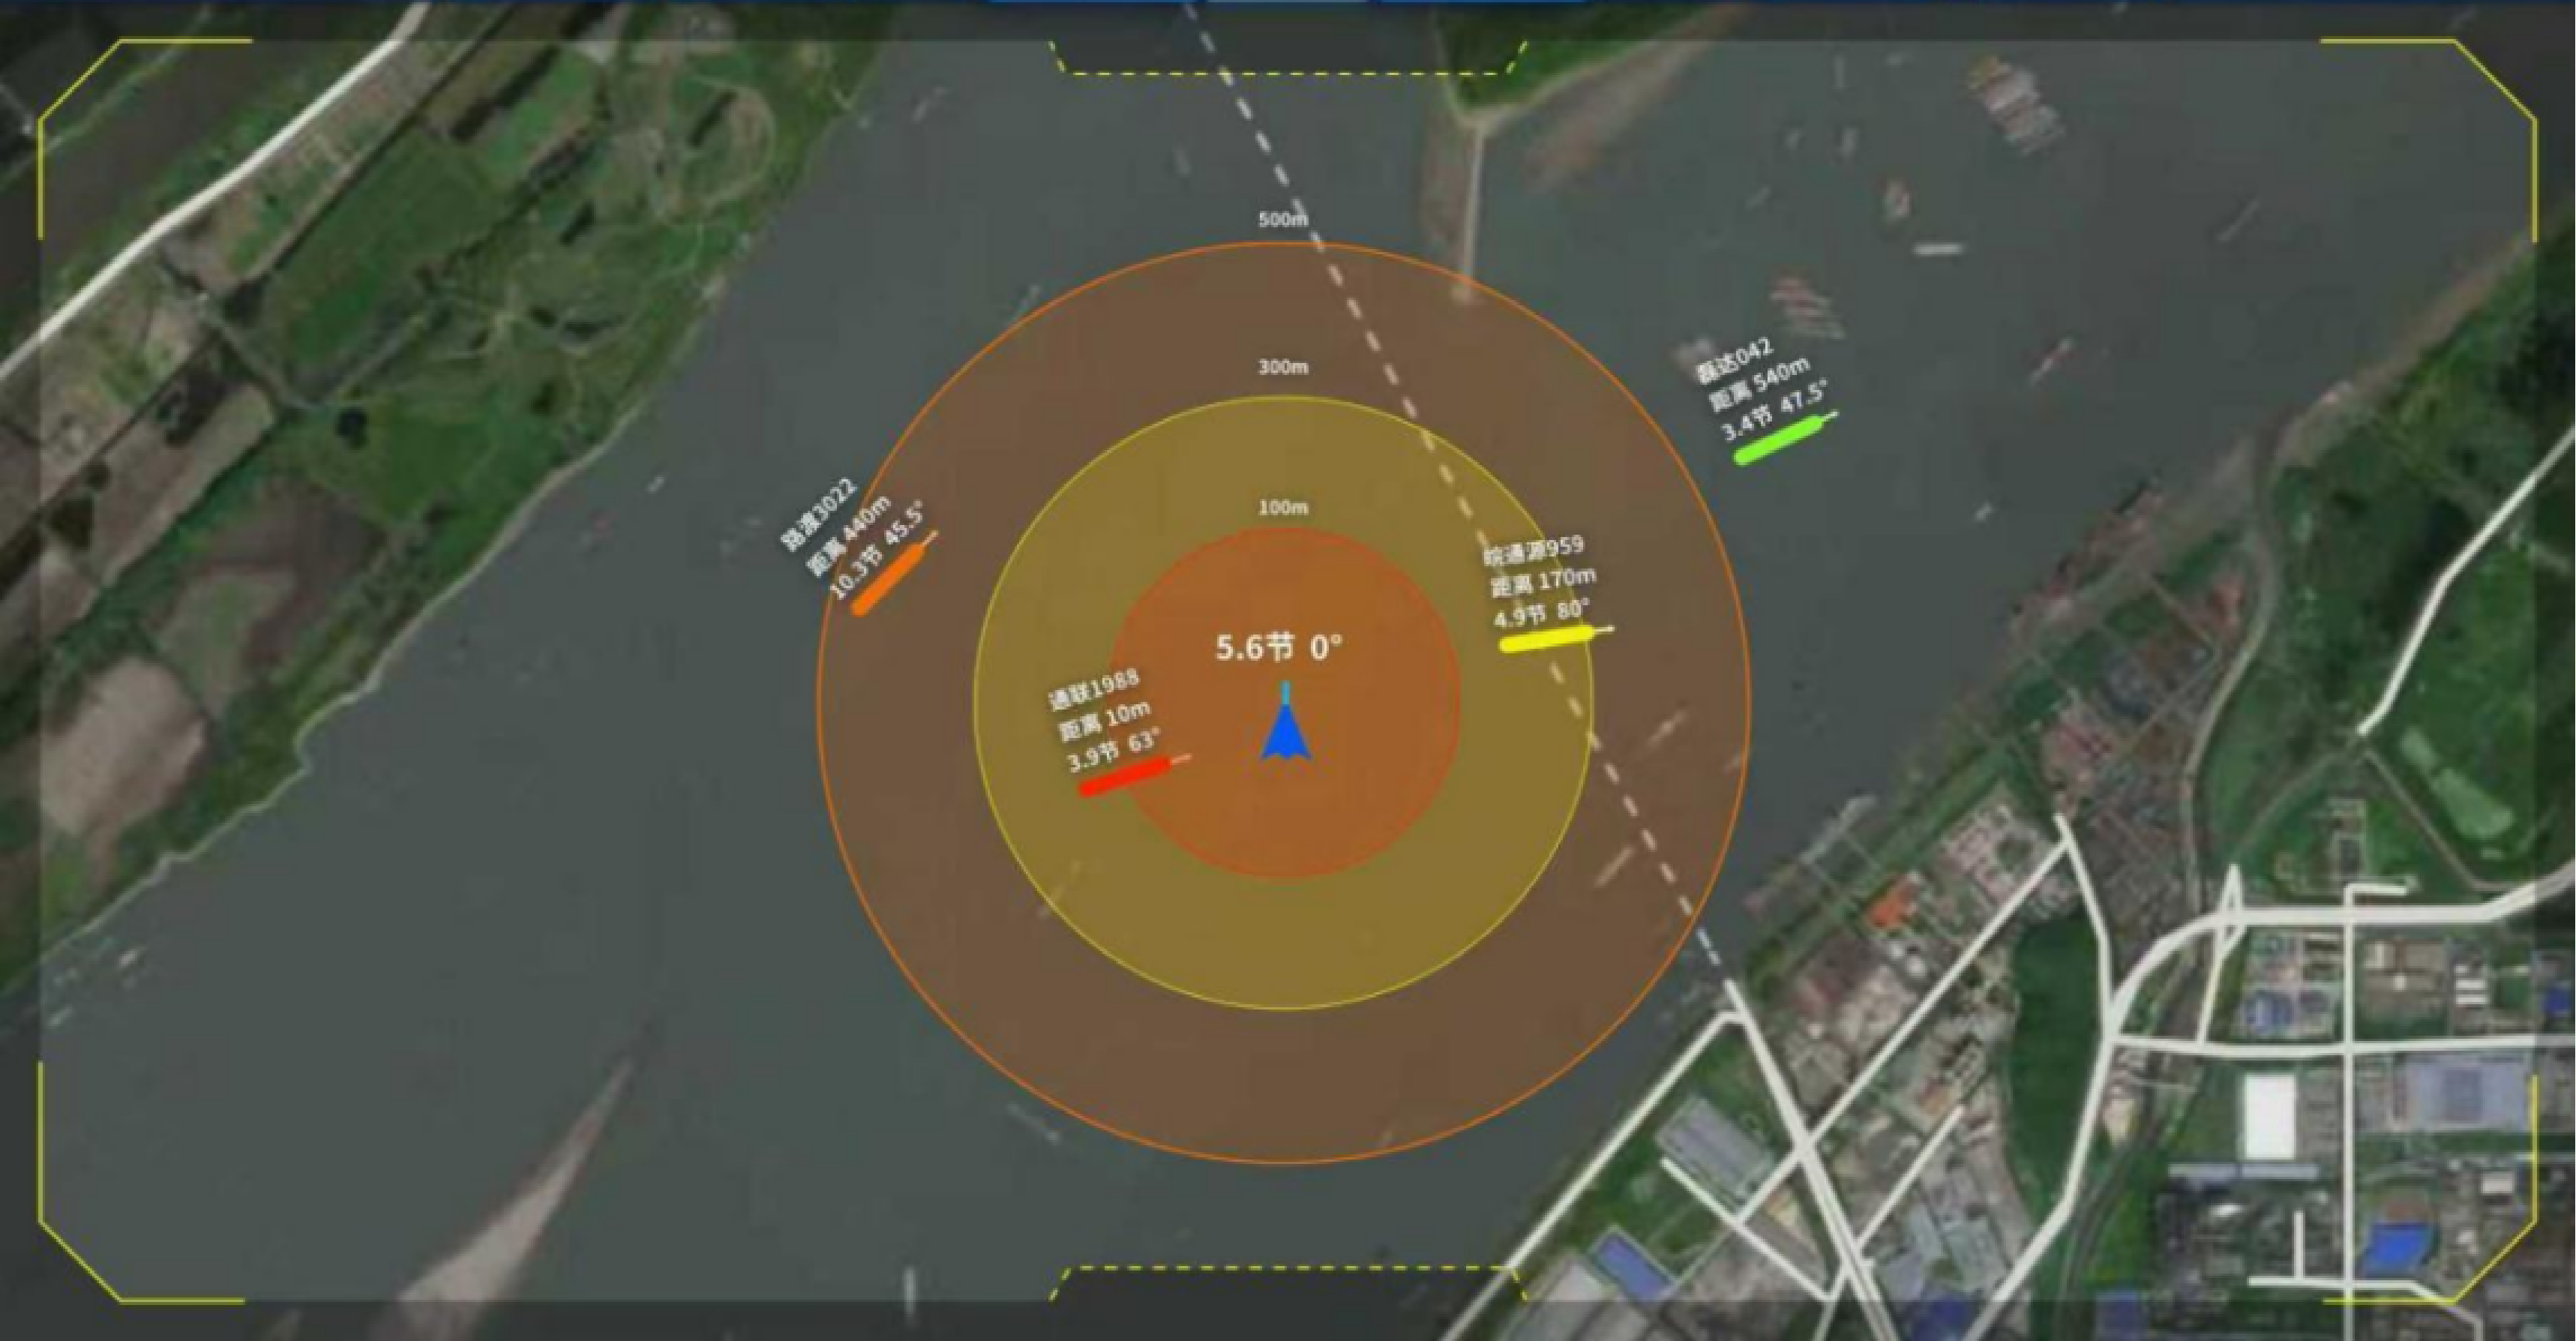
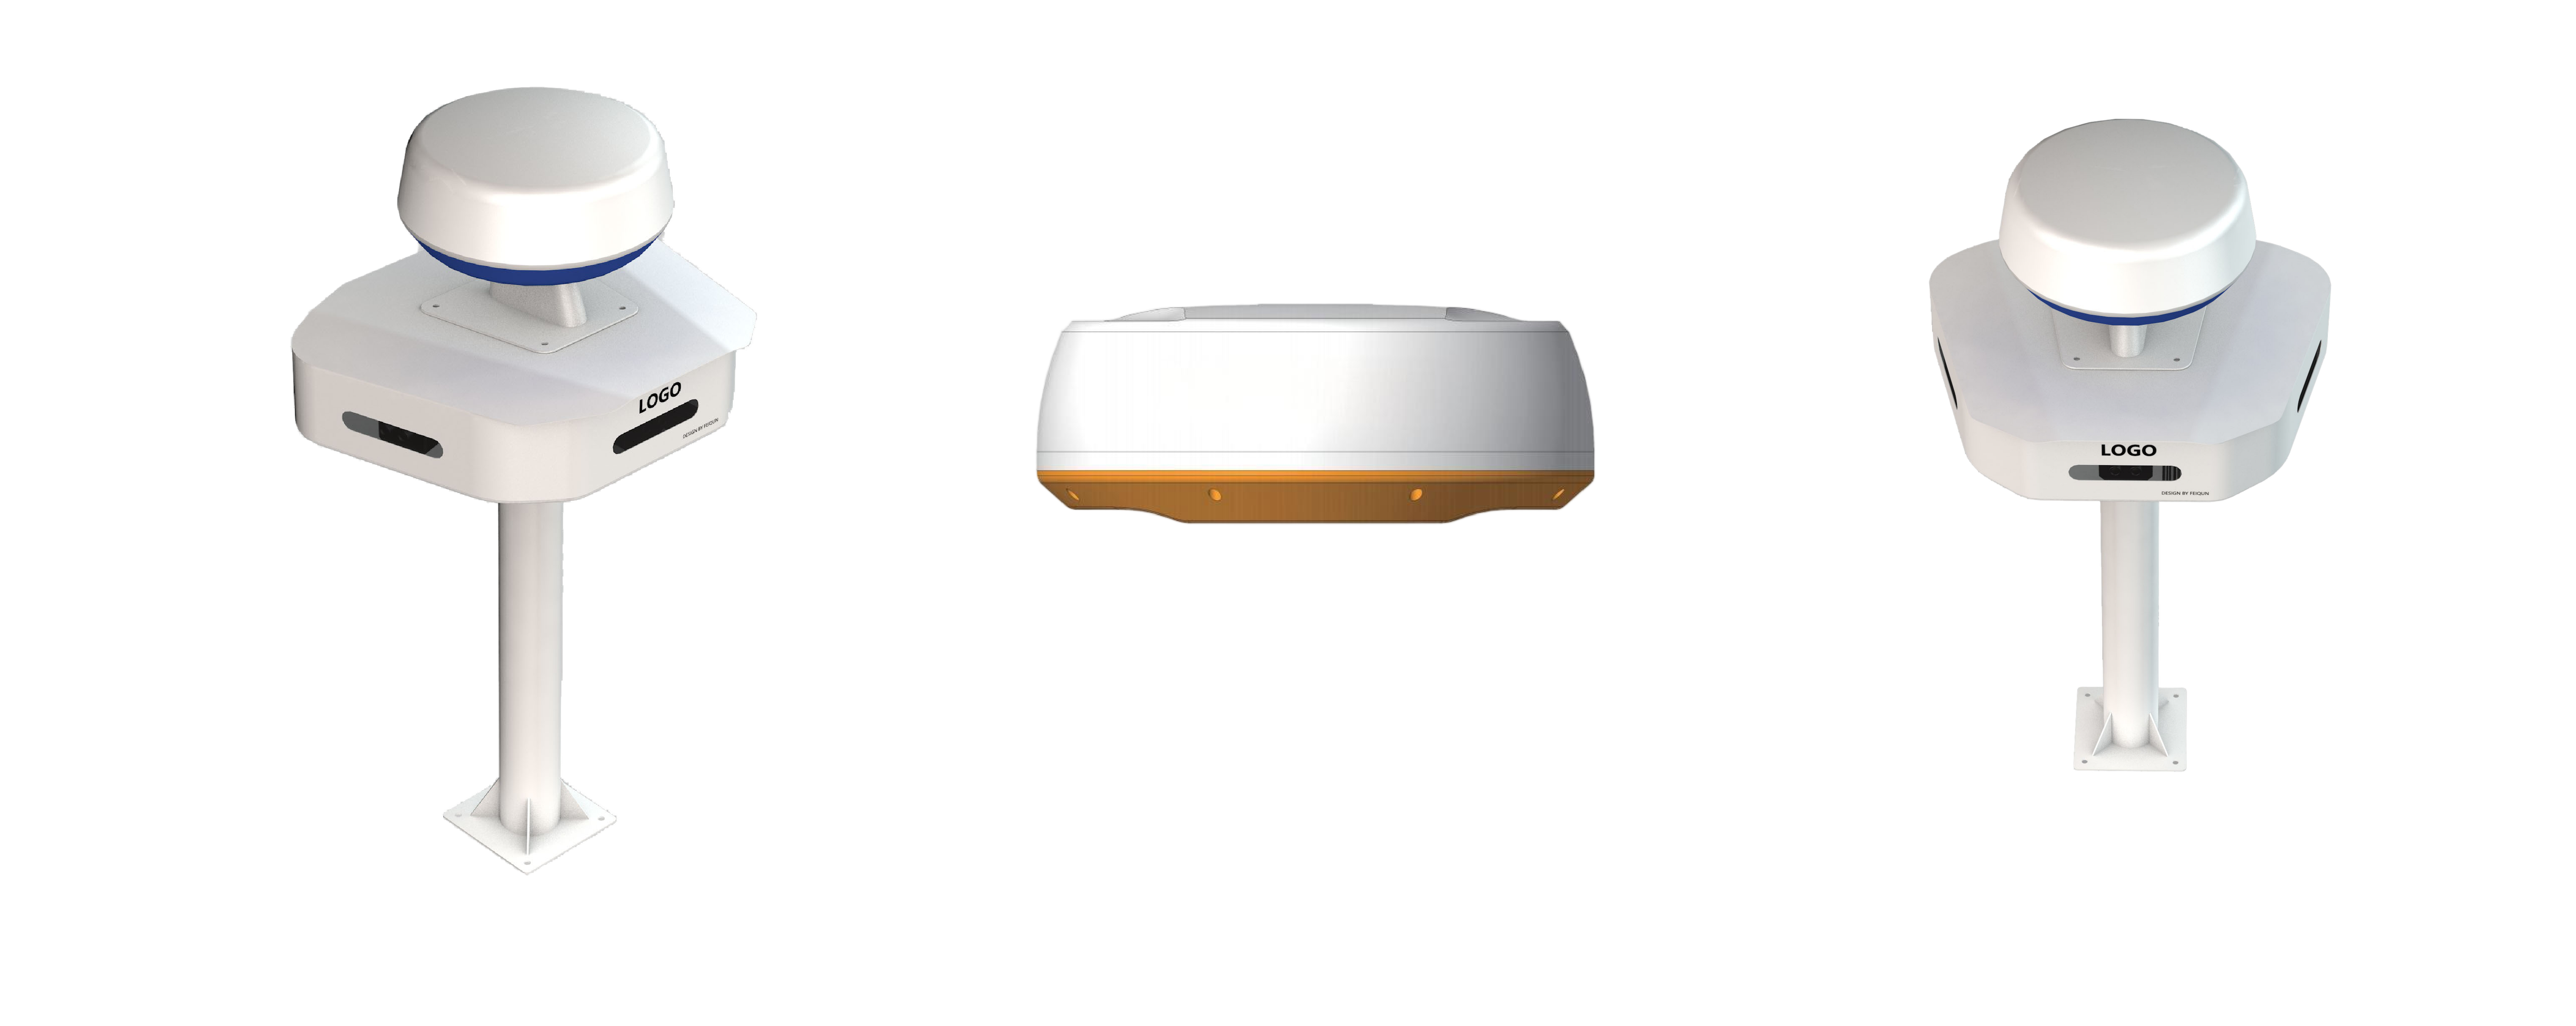
l 复杂水域前向避碰:毫米波雷达实时探测 + AI视觉识别融合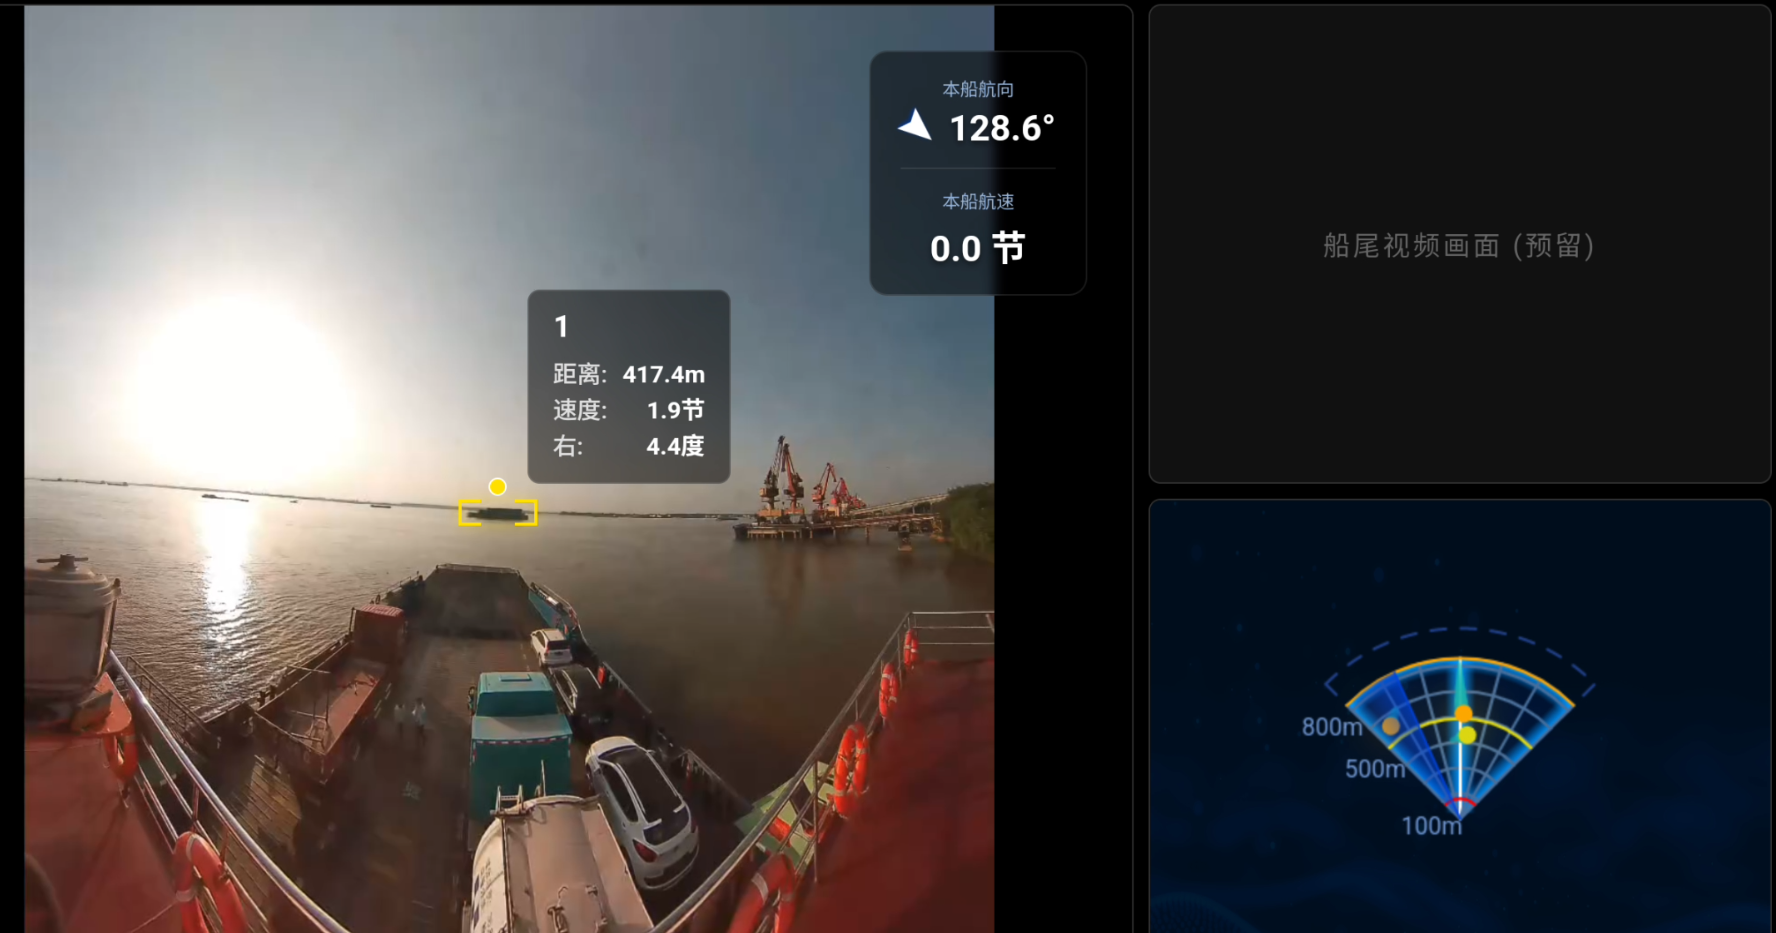
适用场景
长江入海口 | 内河航道 | 港口作业区 | 船舶密集水域
核心功能
1 前向视觉实时监测:AI自动识别船舶、浮标等目标
2 毫米波雷达探测:数据实时,扫描频率高,支持1500m/3000m探测
3 视觉+毫米波融合:多源数据融合,提升探测精度与可靠性
4 碰撞风险预警:自动评估风险,分级声光预警
5 船舶密集环境适配:针对内河复杂水域优化算法策略
场景适配:根据水域类型自动匹配最优雷达组合与算法策略
安装灵活:模块化设计,可按场景需求选配雷达传感器
即装即用:系统调试简单,可快速投入实际使用
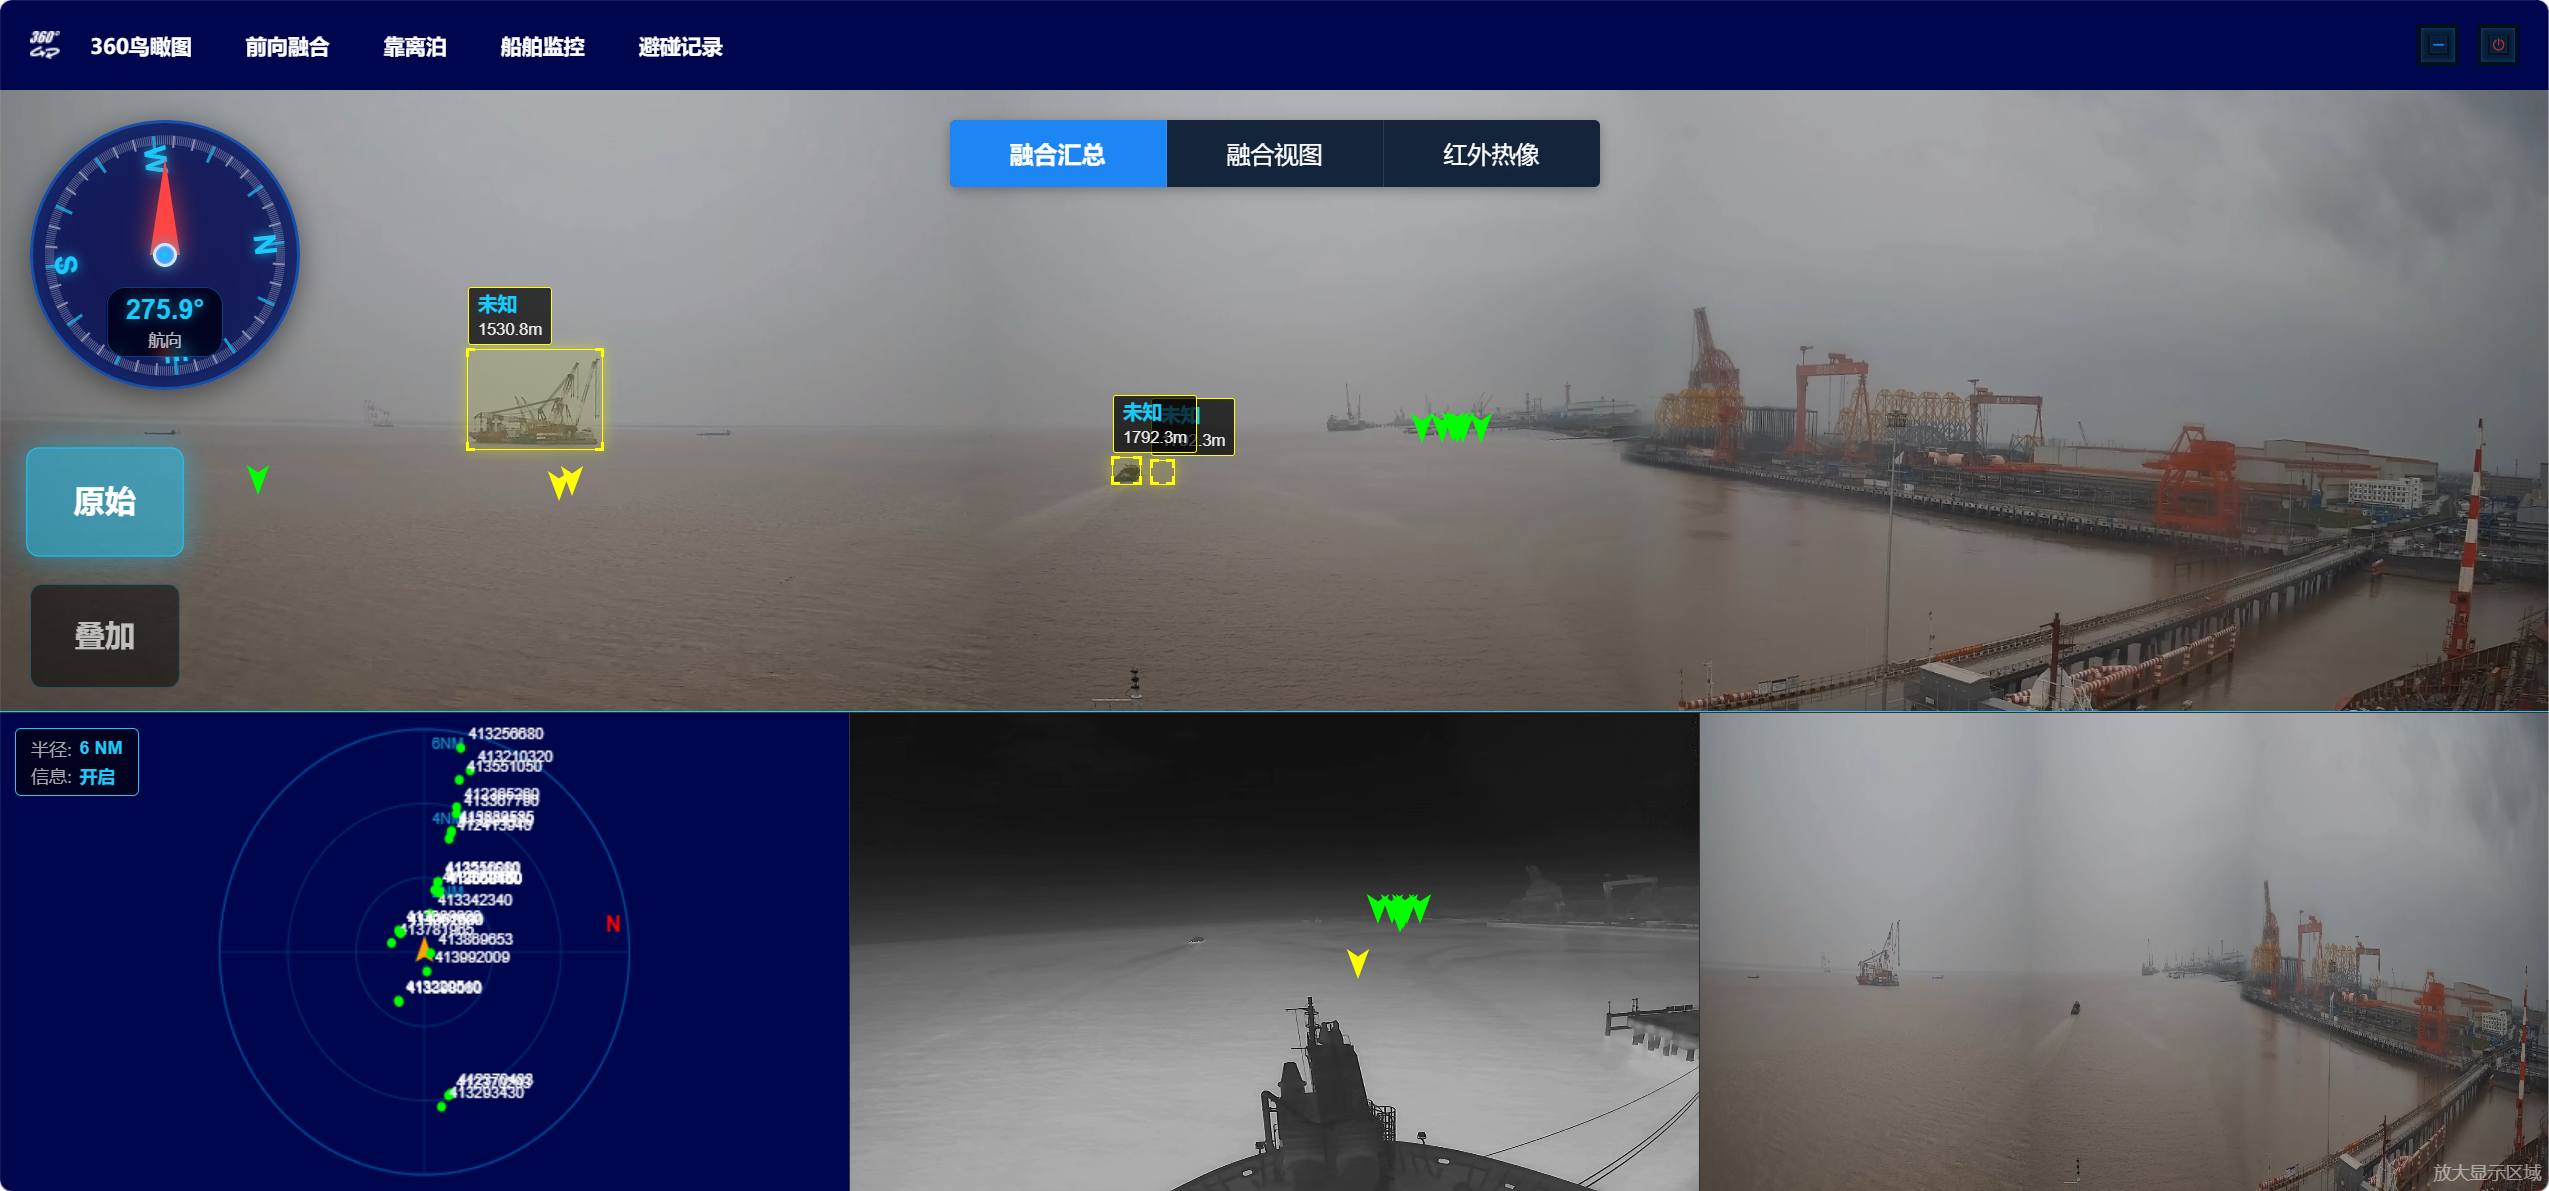
技术路线 传感器融合架构 前向鱼眼相机负责视觉信息采集,水平视场角达180度。复杂水域(如长江入海口)船舶密集,前向采用毫米波雷达进行高频实时探测与避碰,数据更实时,扫描频率更高,分1500米和3000米两种探测距离,满足船舶密集环境下的快速响应需求。 碰撞风险评估模型 基于目标相对距离、方位角、速度矢量等参数,实时计算碰撞时间(TCPA)和最近会遇距离(DCPA),按风险等级触发预警。 | 应用功能 毫米波雷达探测 1发16收调频连续波雷达,24G频段,视场角90°,探测距离0-1500/3000米,测距精度1M。数据更实时,扫描频率更高,适合船舶密集环境快速响应避碰。 视觉+毫米波融合 视觉提供目标分类识别,毫米波雷达提供精确测距测速,两者融合实现优势互补,提升复杂环境下目标探测的准确性和可靠性。 分级声光预警 三级预警:提示(黄)- 警示(橙)- 紧急(红),对应不同距离阈值。 |
硬件配置与实际部署 | |
全景鱼眼相机 分辨率1920x1080 | 水平视场角180° | 安装于驾驶台正前方桅杆 防护等级IP68| 工作温度-30℃~+60℃ | 支持夜间低照度成像 | 毫米波雷达 24G 频段 | 探测距离0.2-1500m/3000m | 距离分辨率2.5m 水平波束角90° | 俯仰角15° | 刷新频率20Hz |
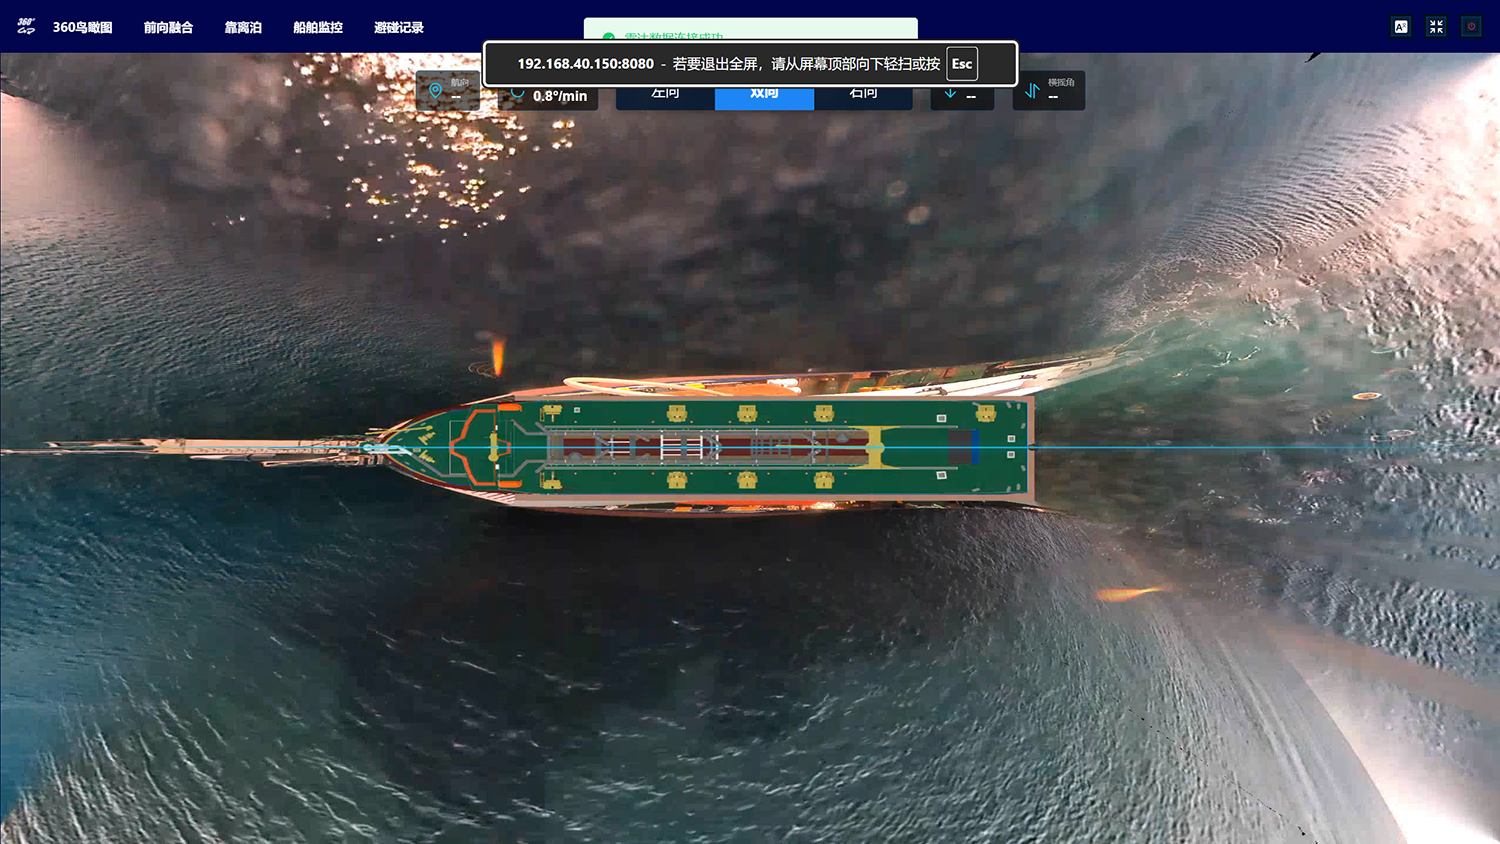
360度全景环视 - 复杂水域
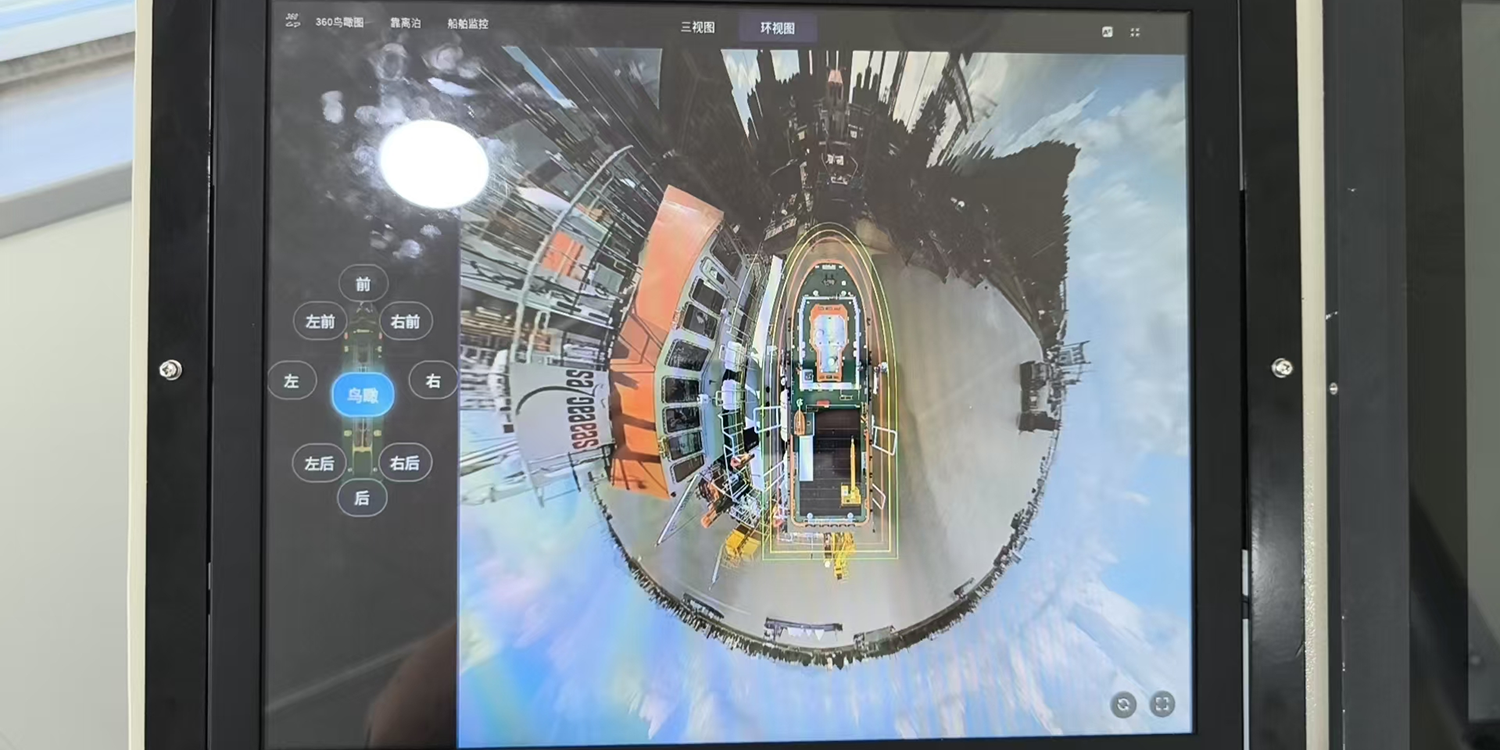
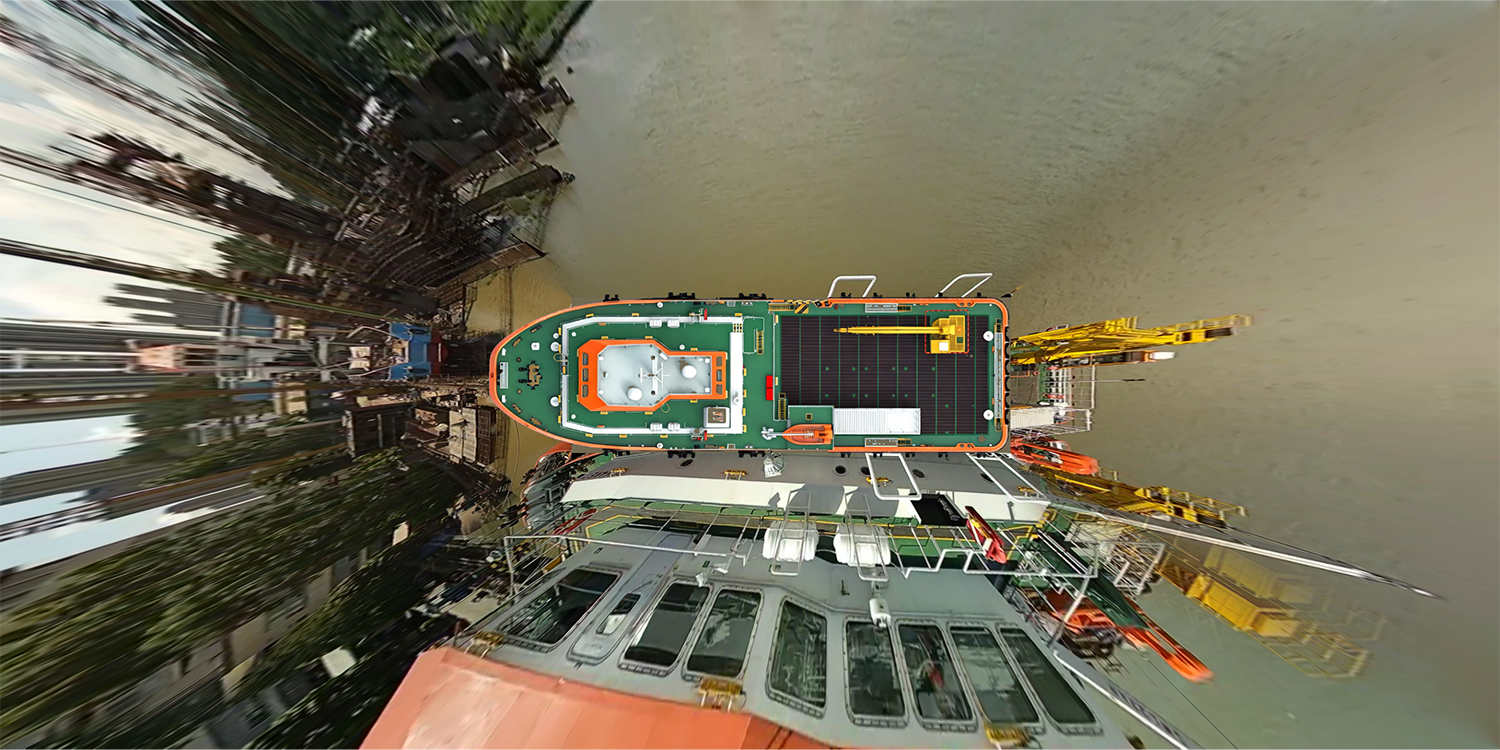
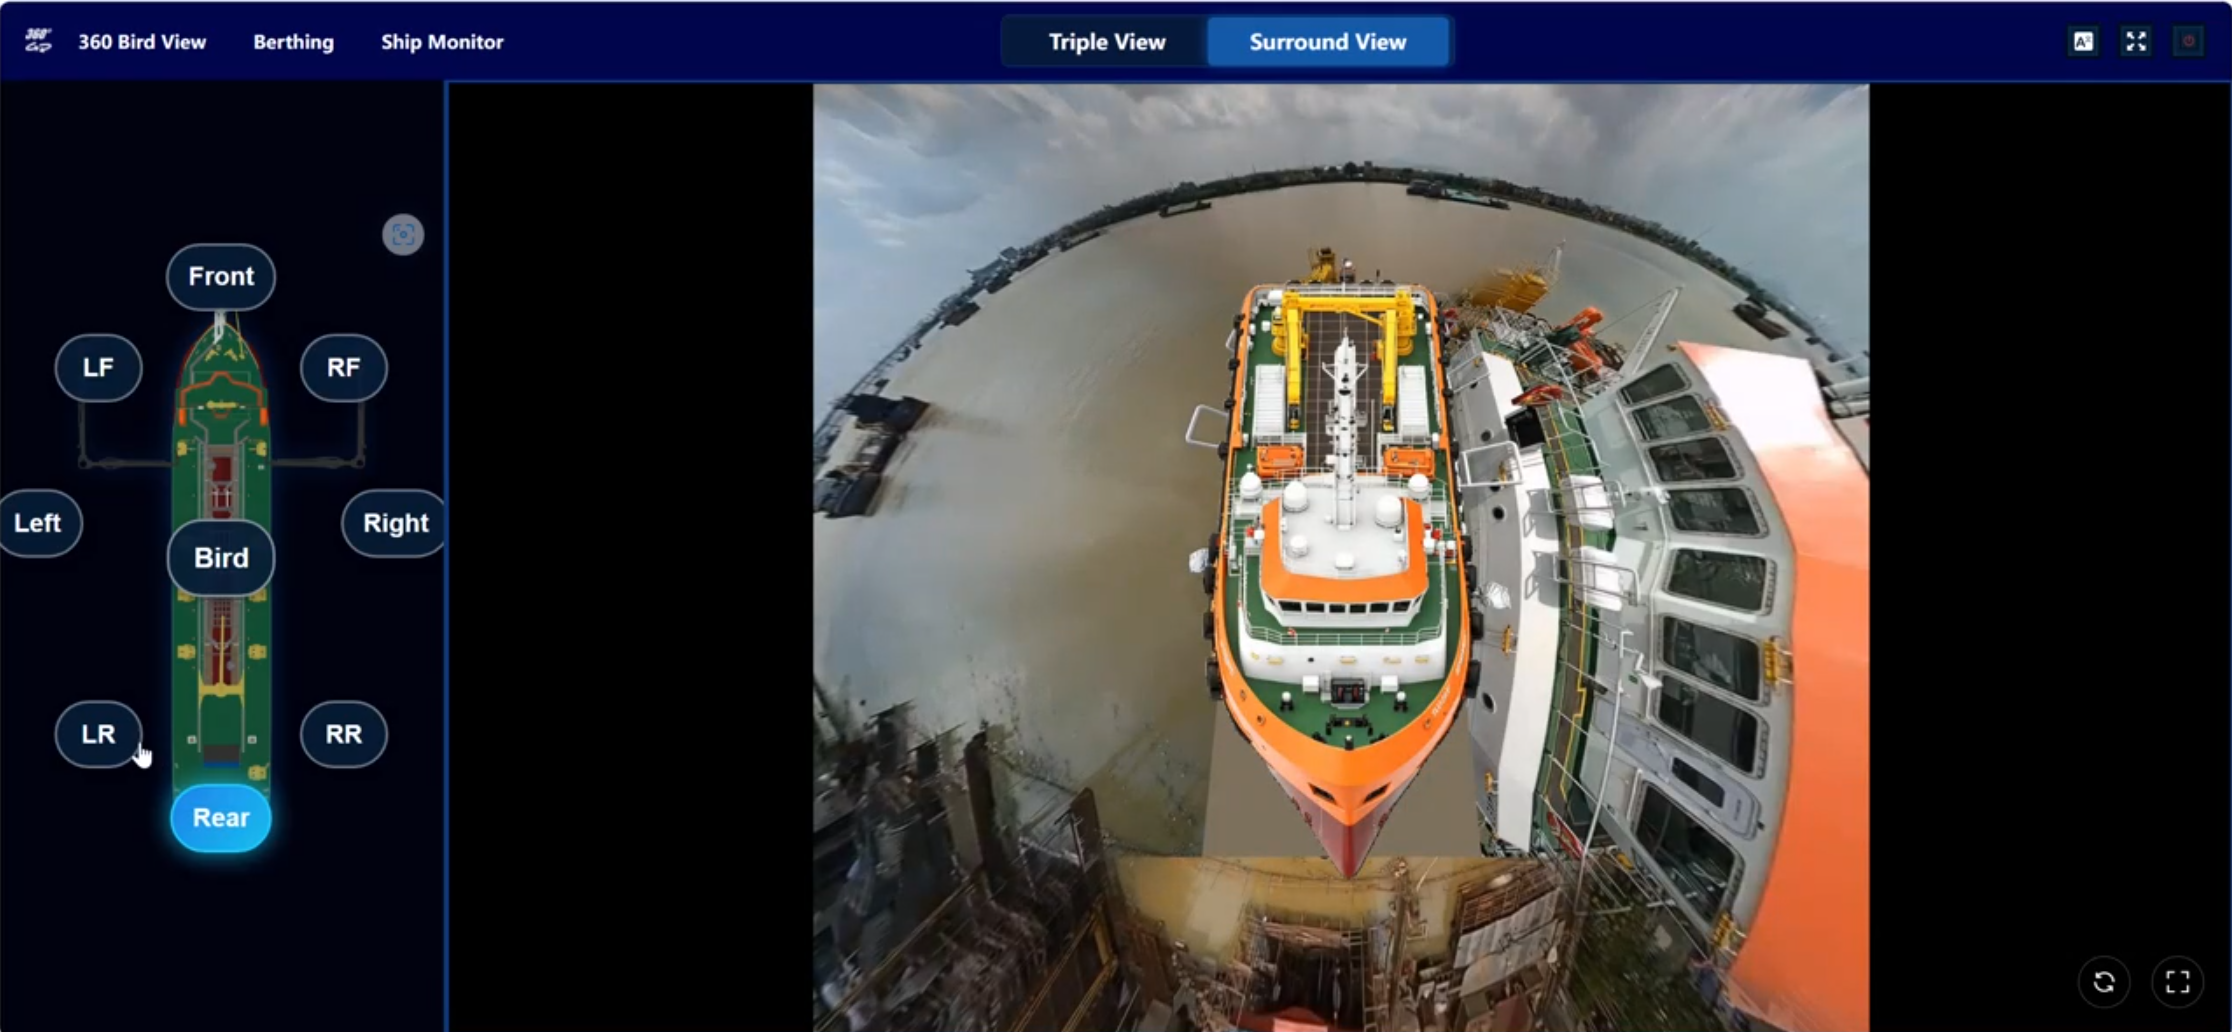
4个全景鱼眼相机(船艏/船艉/左舷/右舷):
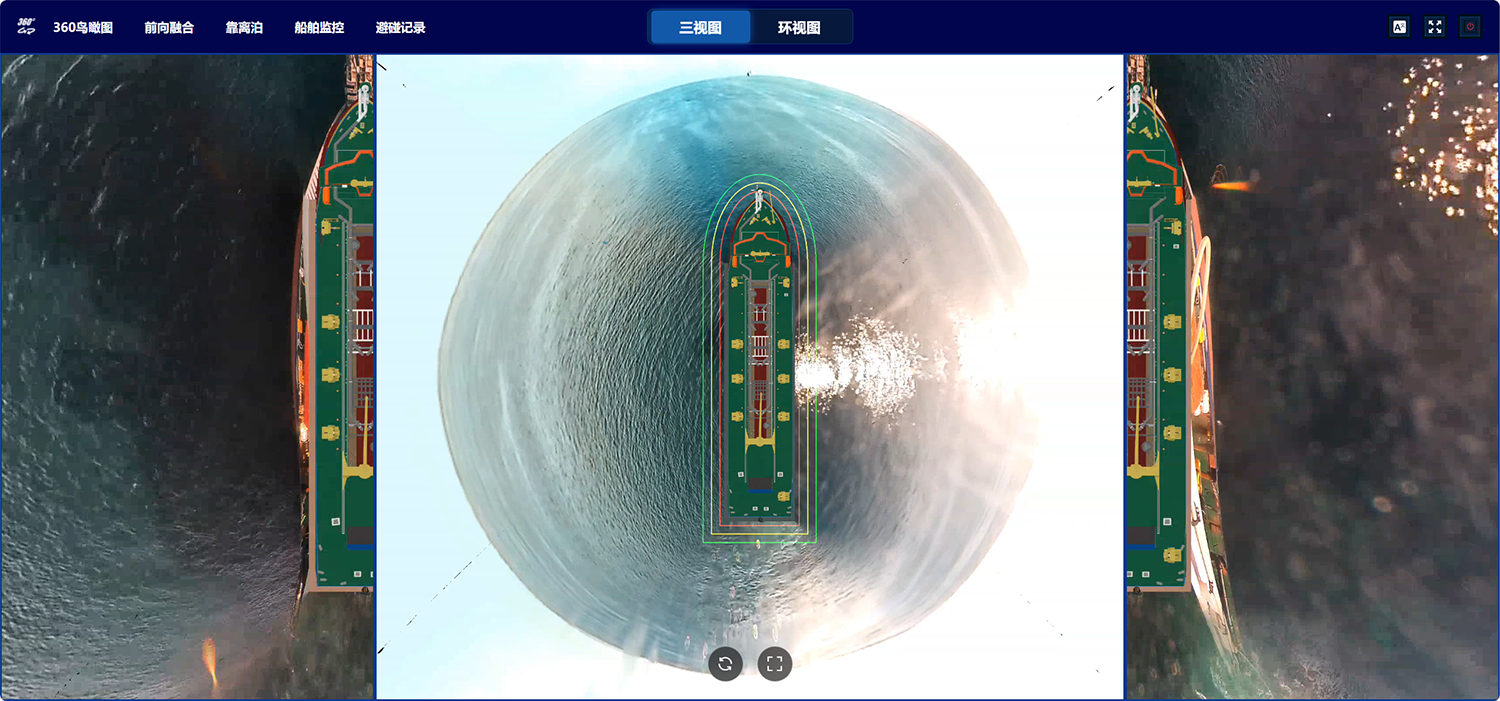
| 核心功能升级 l 四路图像实时拼接:通过多传感器同步采集与智能算法处理,精准形成360度全景视图,实现船舶周边水域无死角覆盖,为航行观察提供全域视野 l 全方位目标监测:依托AI识别与多维度感知技术,彻底消除航行视觉盲区,船舶周边任何方向的各类目标均可被及时发现,筑牢航行安全防线 |
适用场景:狭水道 | 港口水域 | 复杂会遇局面 | |
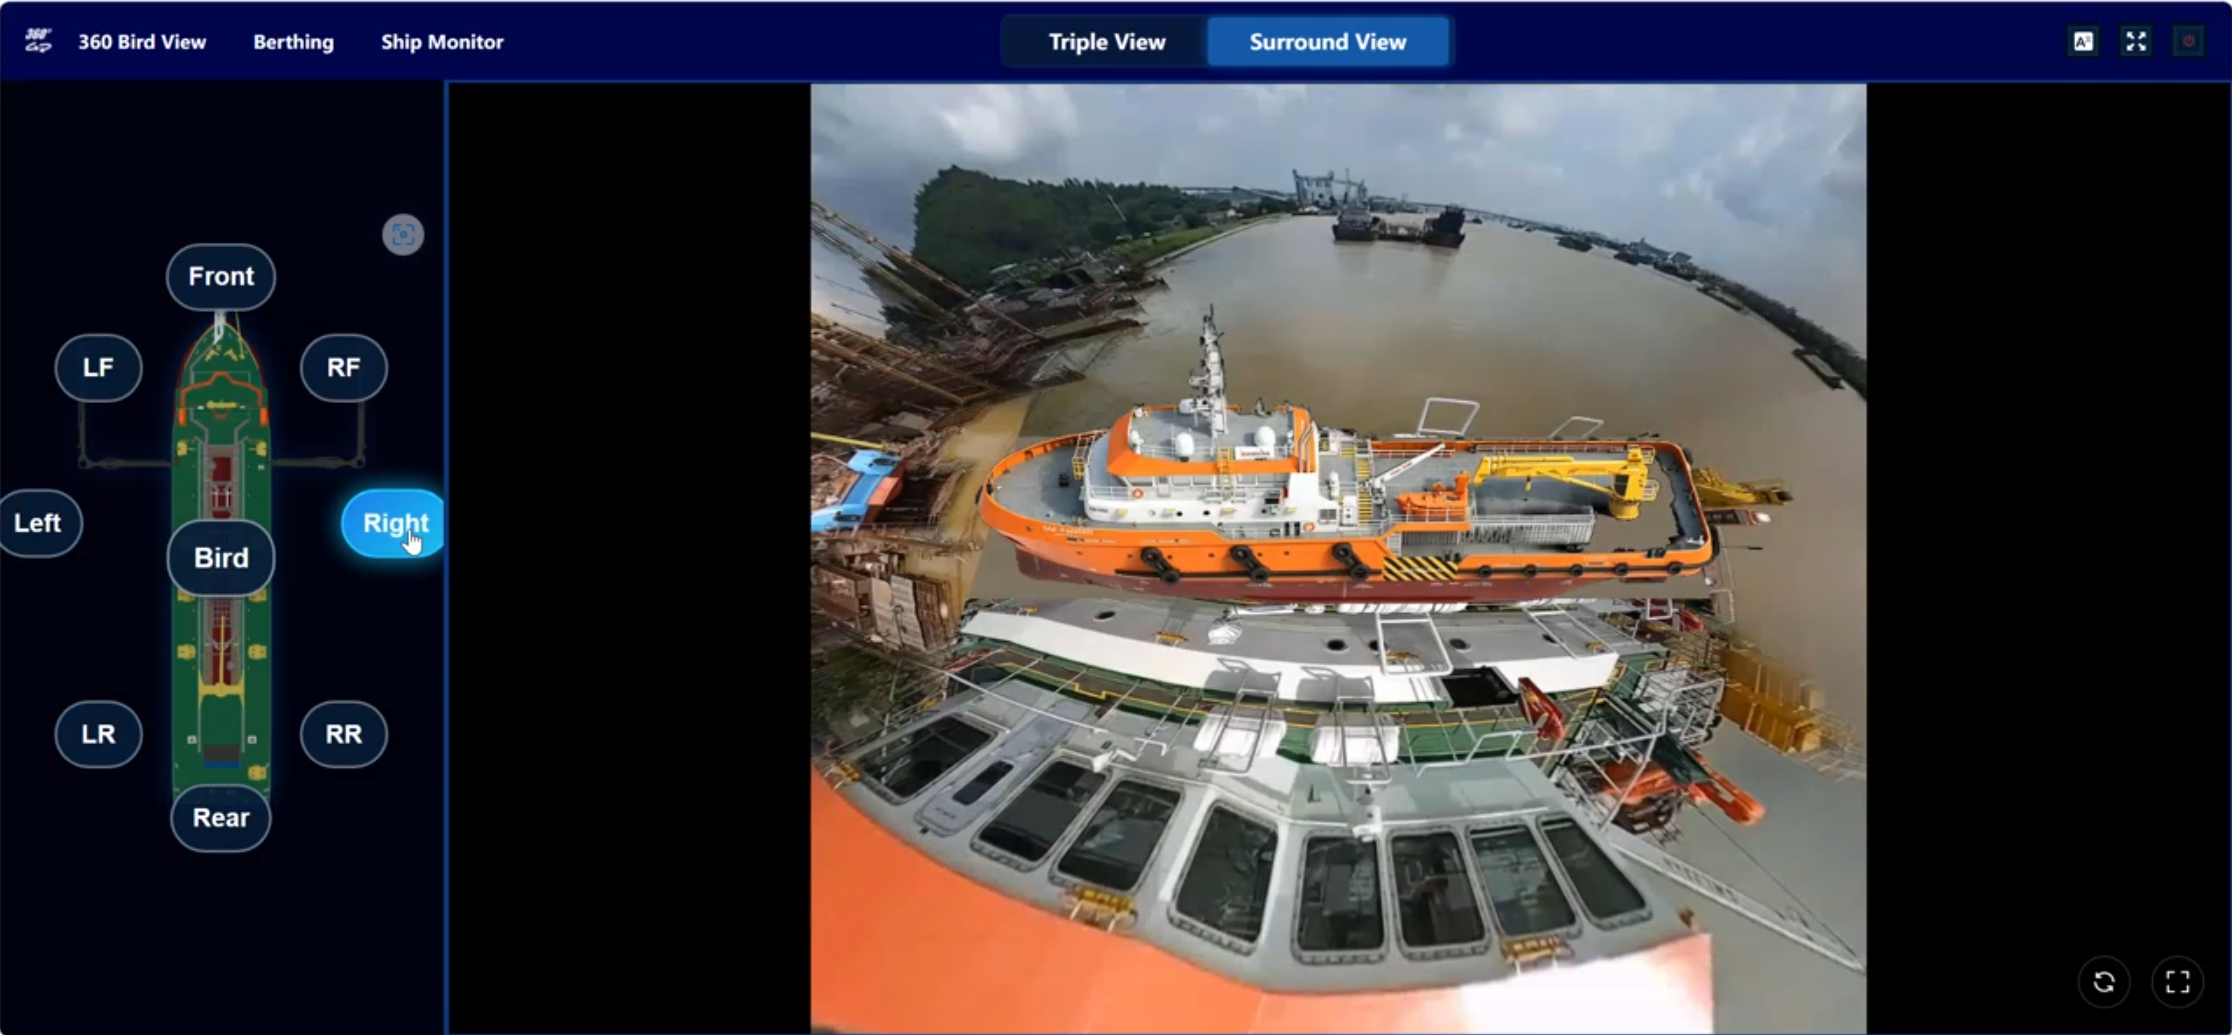
360度全景环视 - 技术详解
技术路线 四路图像实时拼接 船艏、船艉、左舷、右舷各部署1台鱼眼相机,4路视频流同步采集,通过球面投影模型和特征点匹配算法实时拼接为360度全景视图,拼接缝宽度小于2像素。
| 应用功能 无死角全景覆盖 全面消除船舶四周所有视觉盲区,驾驶员仅通过一块集成化的高清显示屏,就能实时精准掌握全船周围的水域态势,无需频繁转头观察各类传统观测设备,大幅提升航行观察效率
|
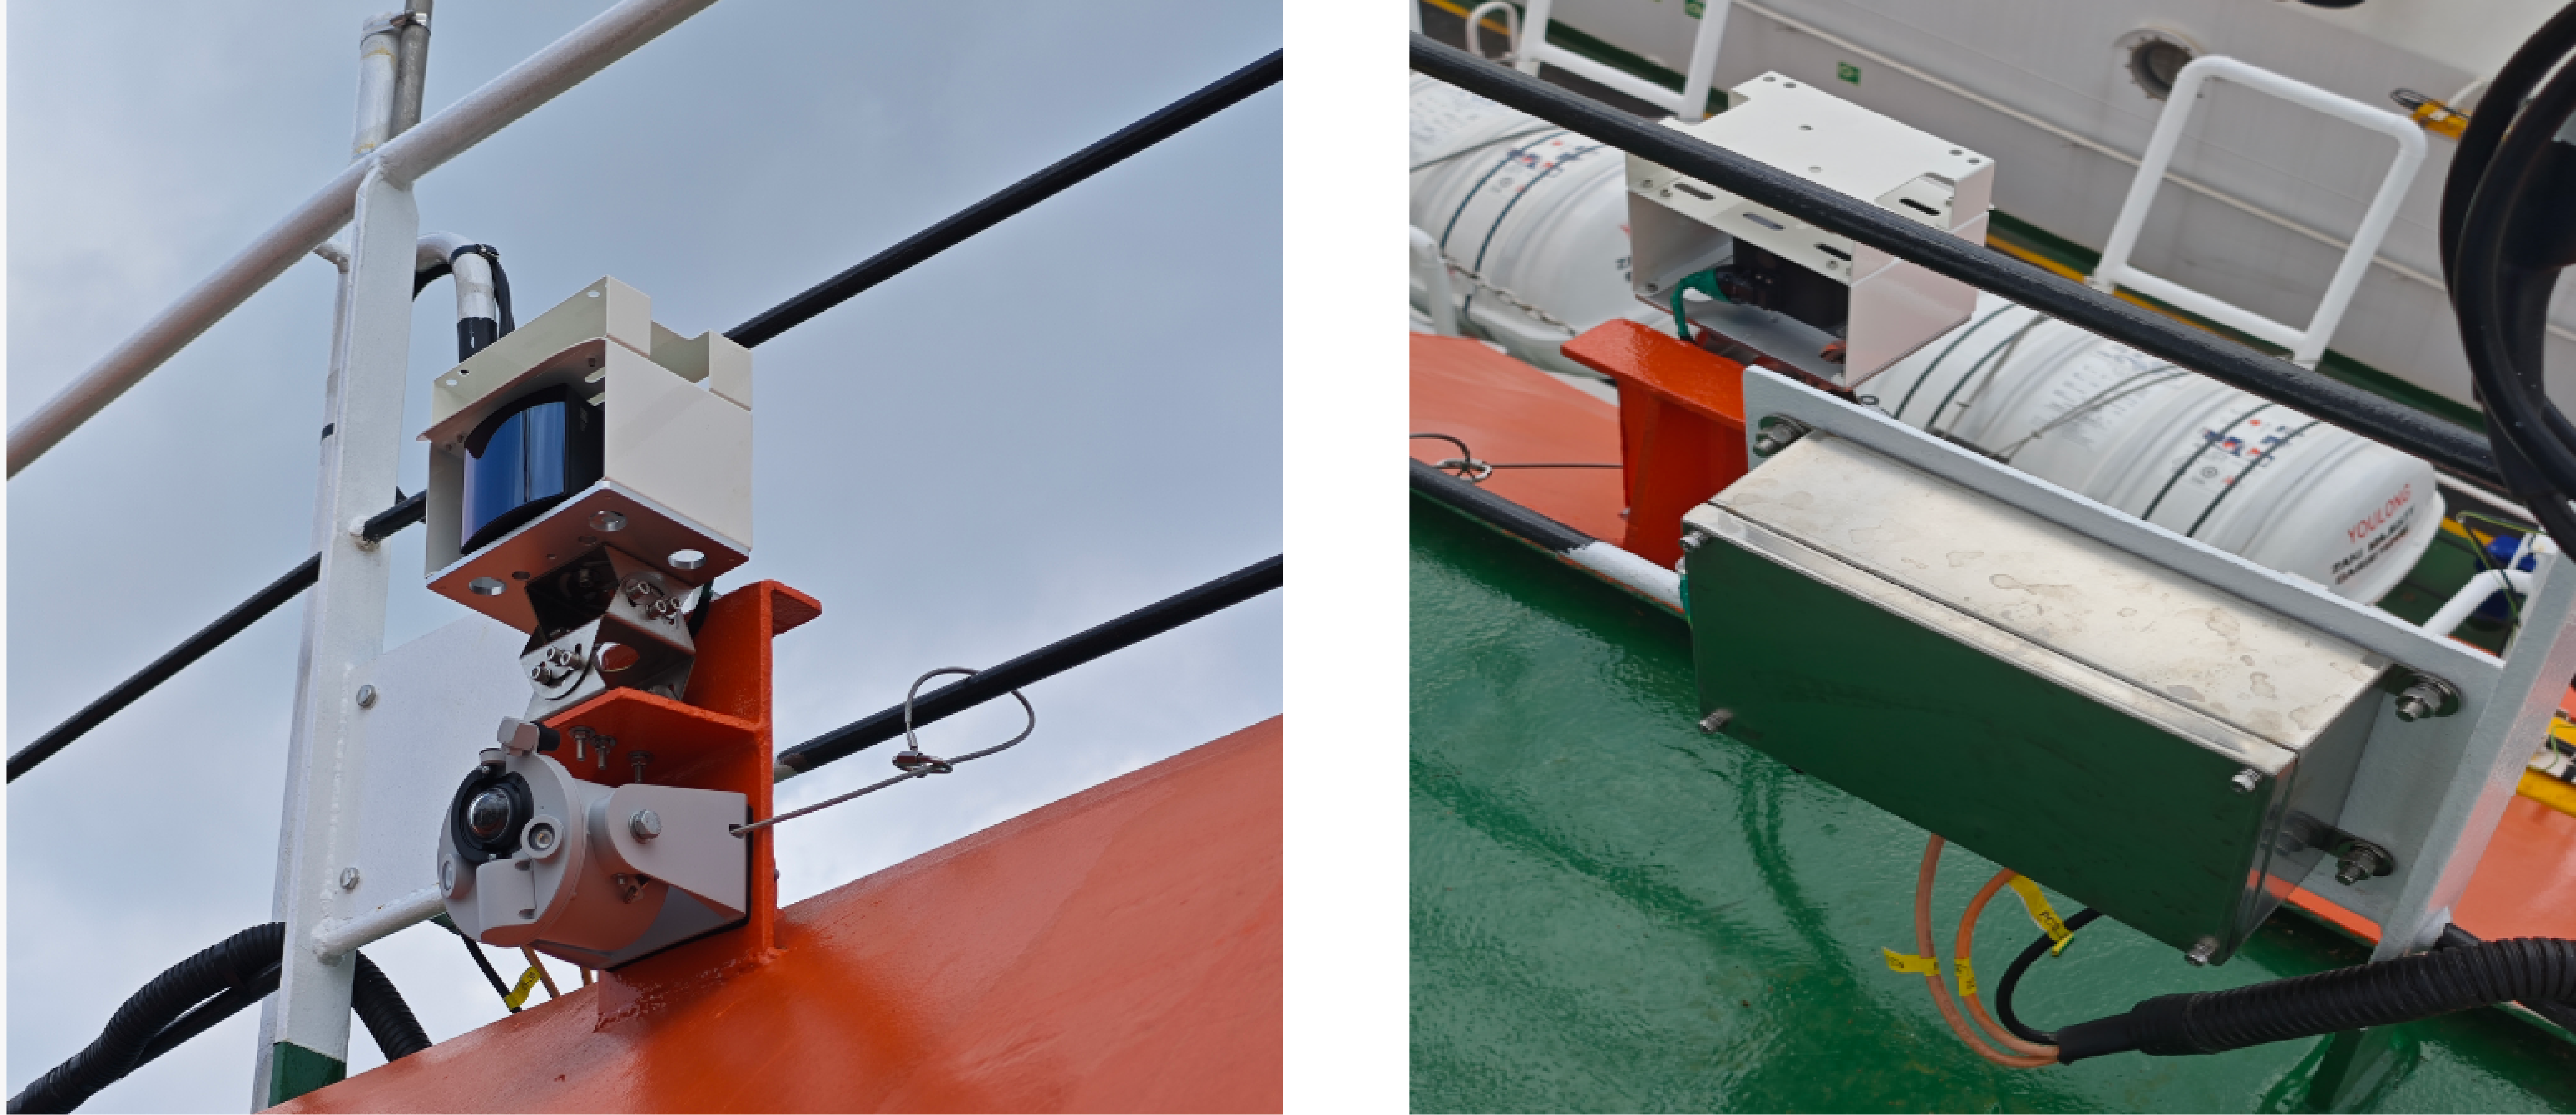
硬件配置与实际部署 四路全景鱼眼相机布局 船艏/船艉各1台(纵轴覆盖)| 左舷/右舷各1台(横轴覆盖) 每台分辨率1920x1080 | 视场角180° | 相邻相机重叠区域15° 实际部署要点:相机安装需确保视野无遮挡,桅杆、吊机等结构物应处于重叠区域以便多视角覆盖。 系统支持多分辨率输出,主屏显示全景鸟瞰图,副屏可切换单路原始画面。 |
|
辅助靠泊 - 复杂水域
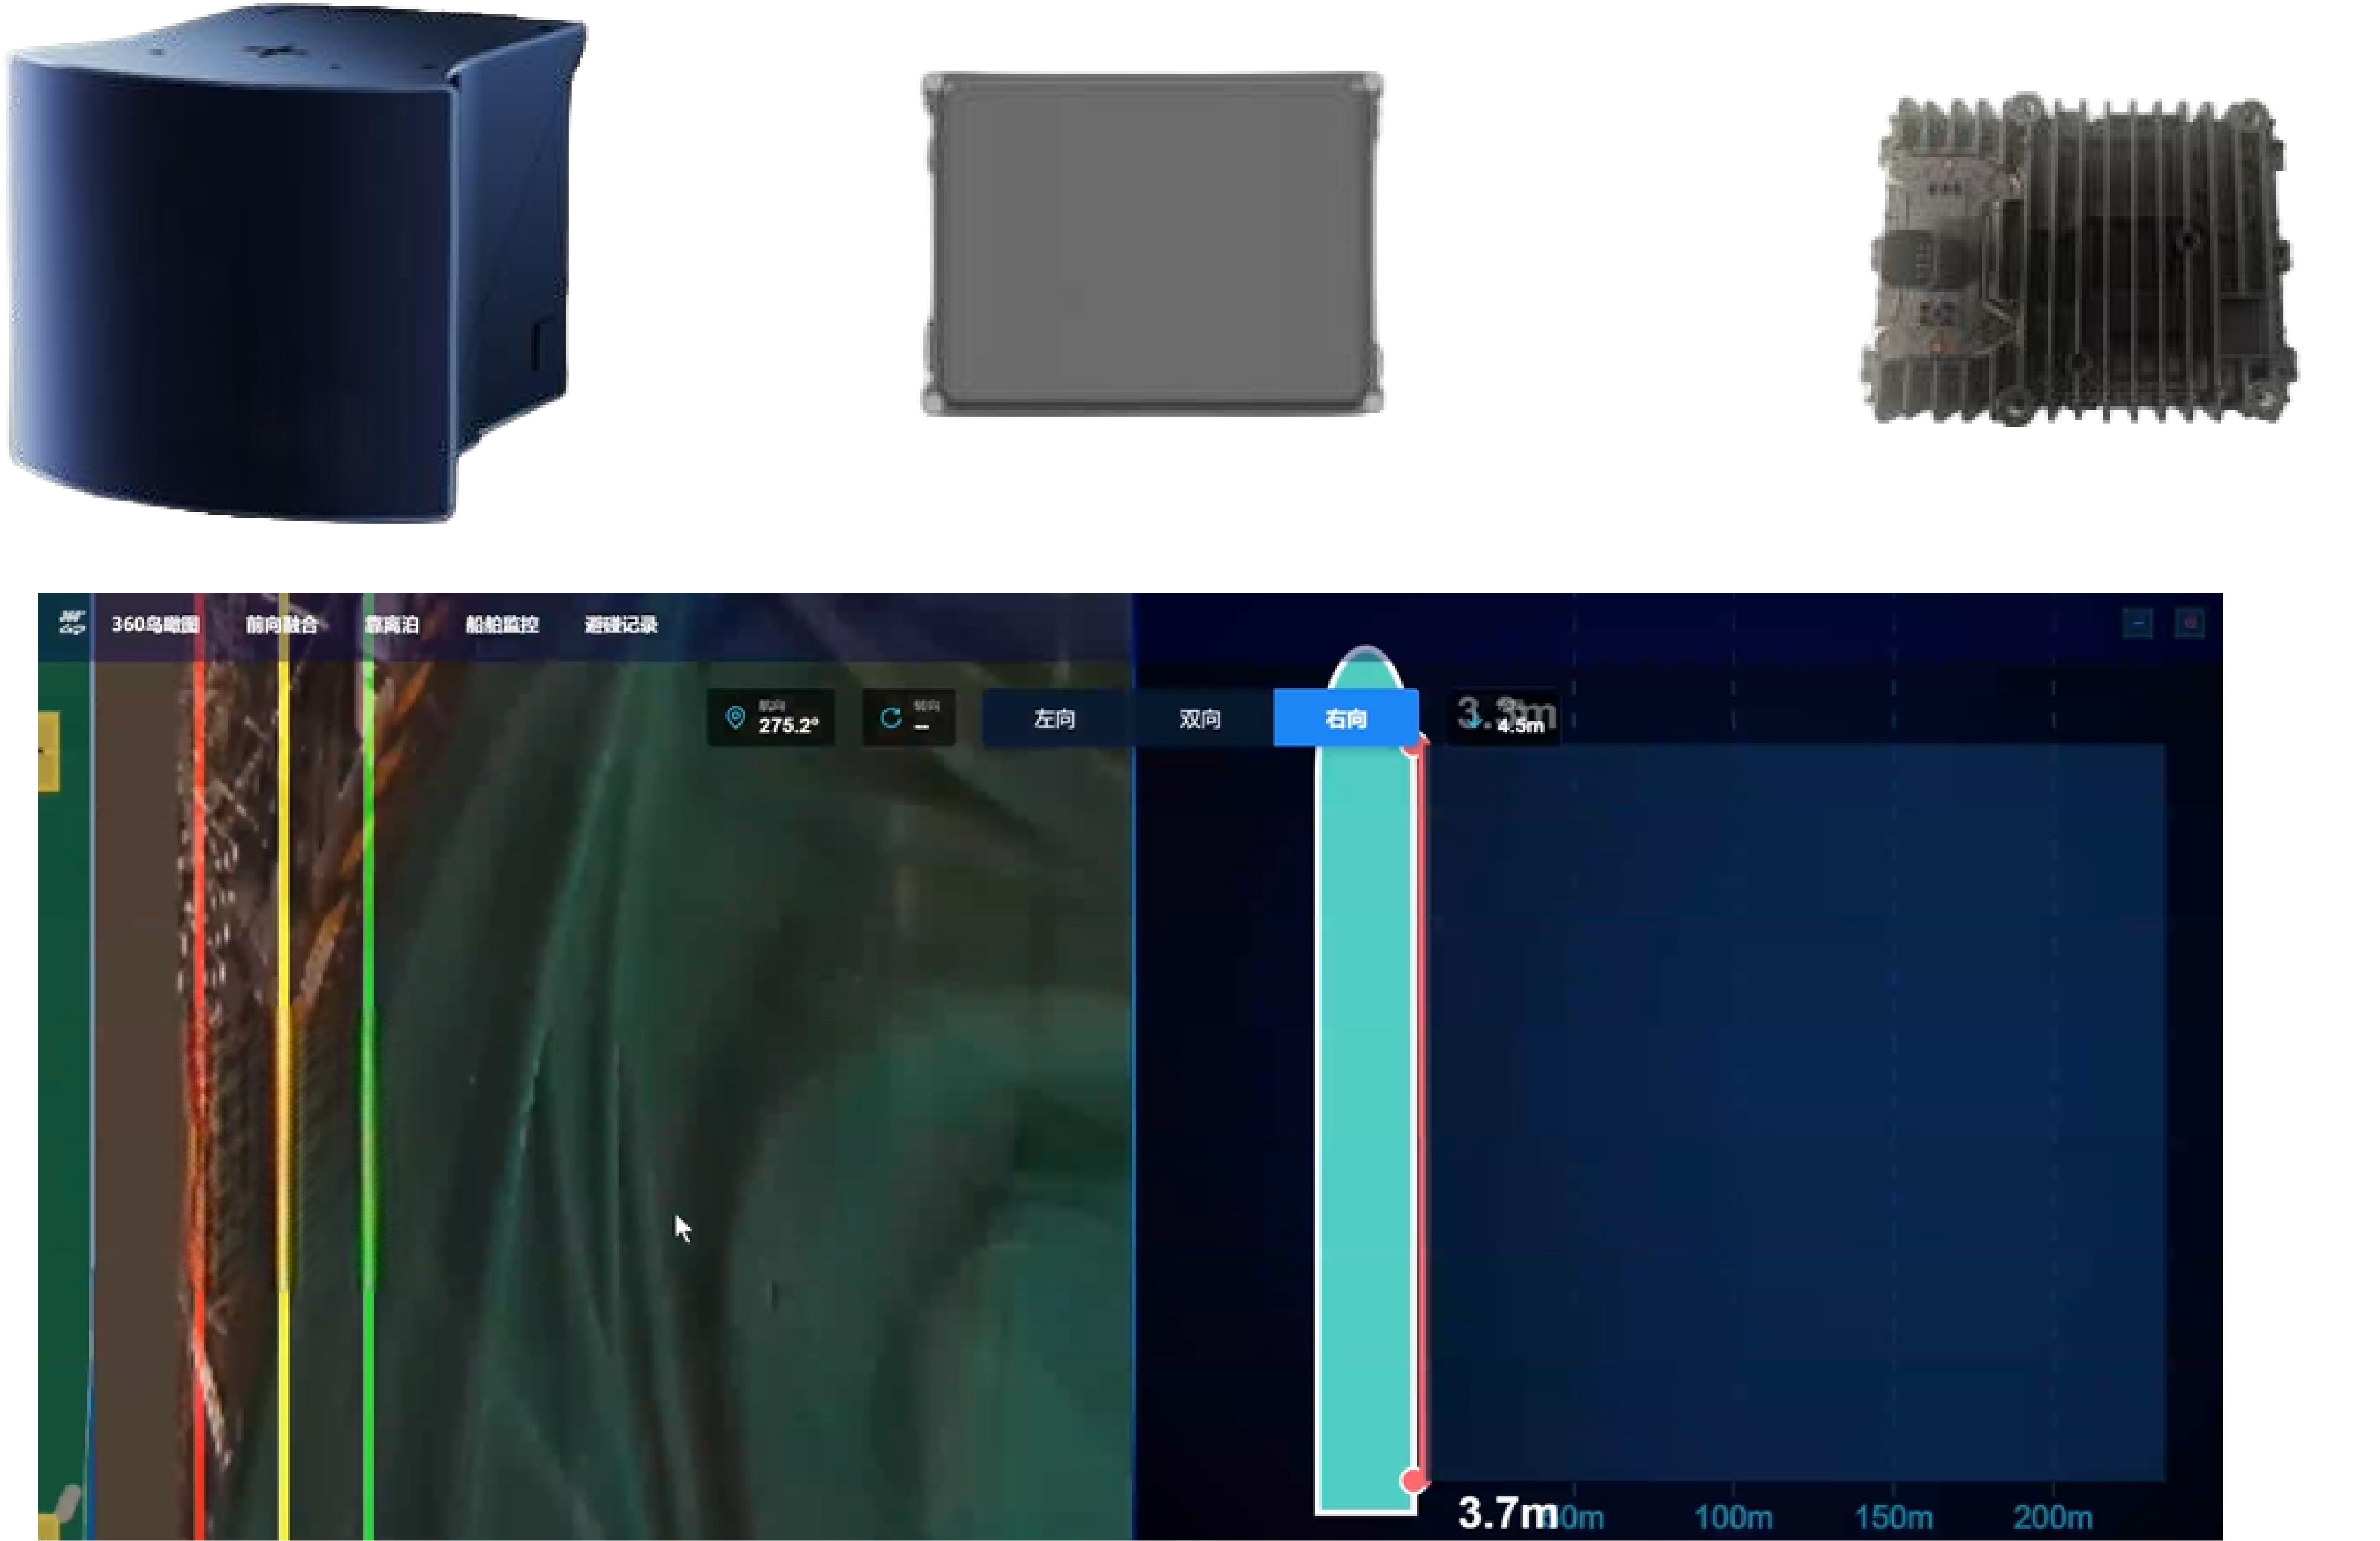
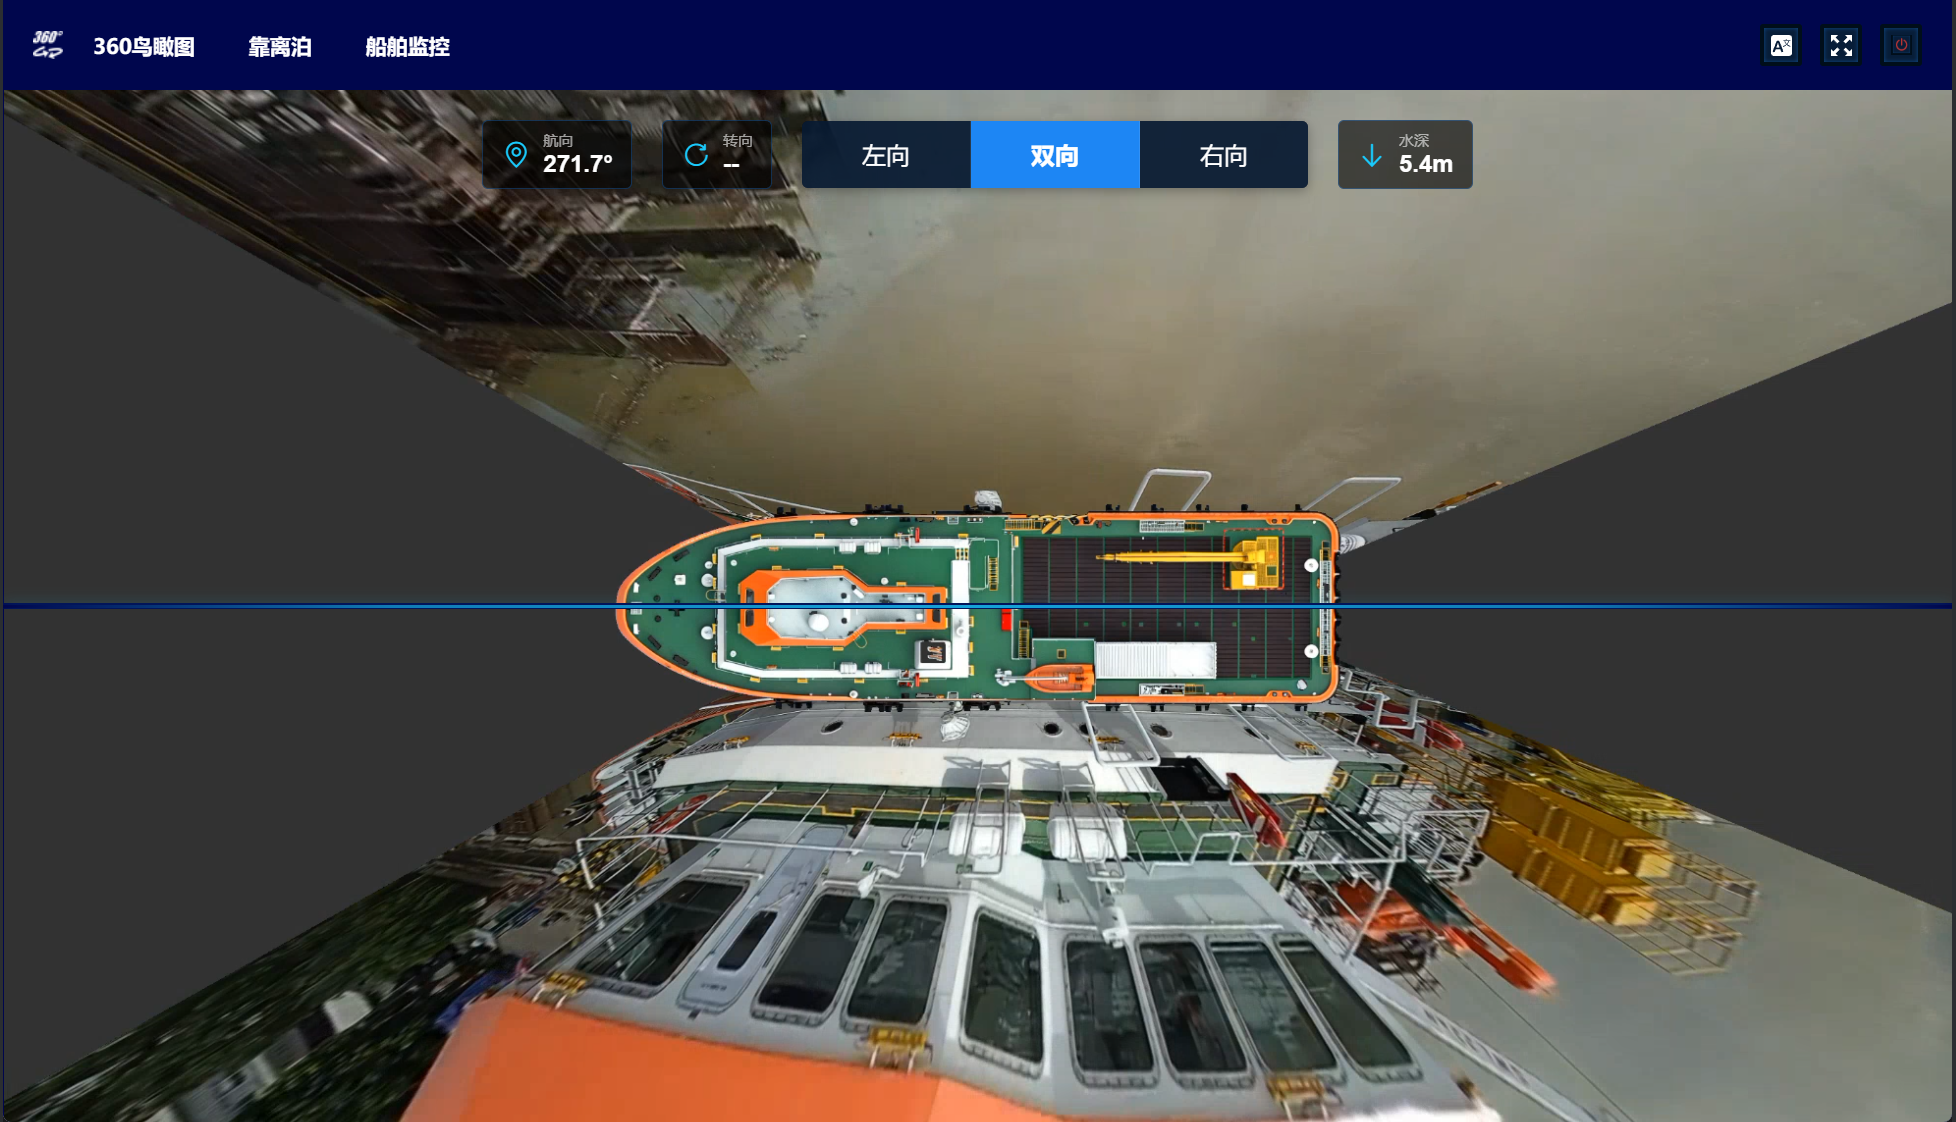
多传感器融合 + 泊位环境感知(毫米波雷达/激光雷达)
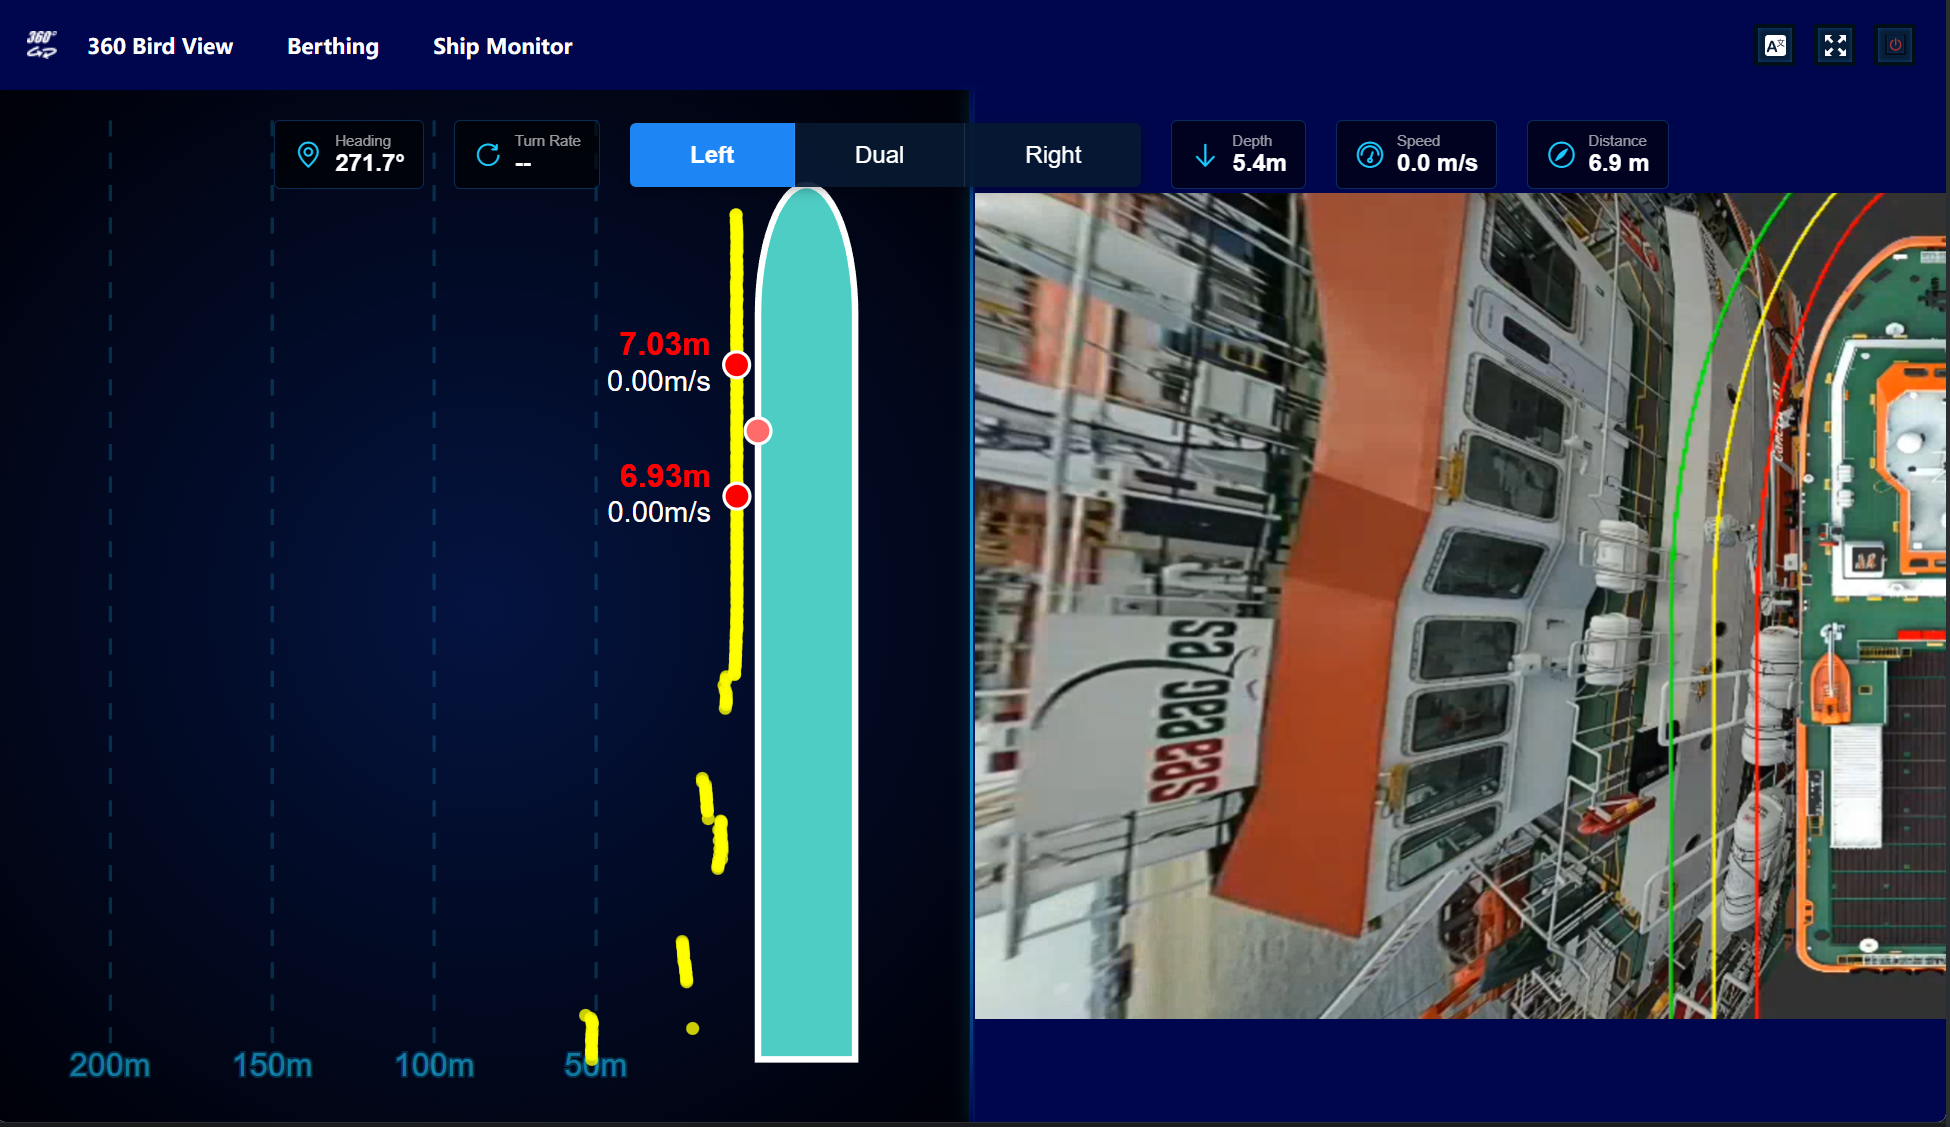
| 核心功能 1 高精度测距:实时显示船舶与码头/障碍物距离,精度达厘米级 2 三维点云建模:激光雷达构建泊位环境3D模型,精确感知空间 3 靠泊路径规划:智能规划靠泊路径,实时偏差提示与修正建议 4 离泊安全监测:全方位监测周围船舶动态,确保离泊安全
|
|
|
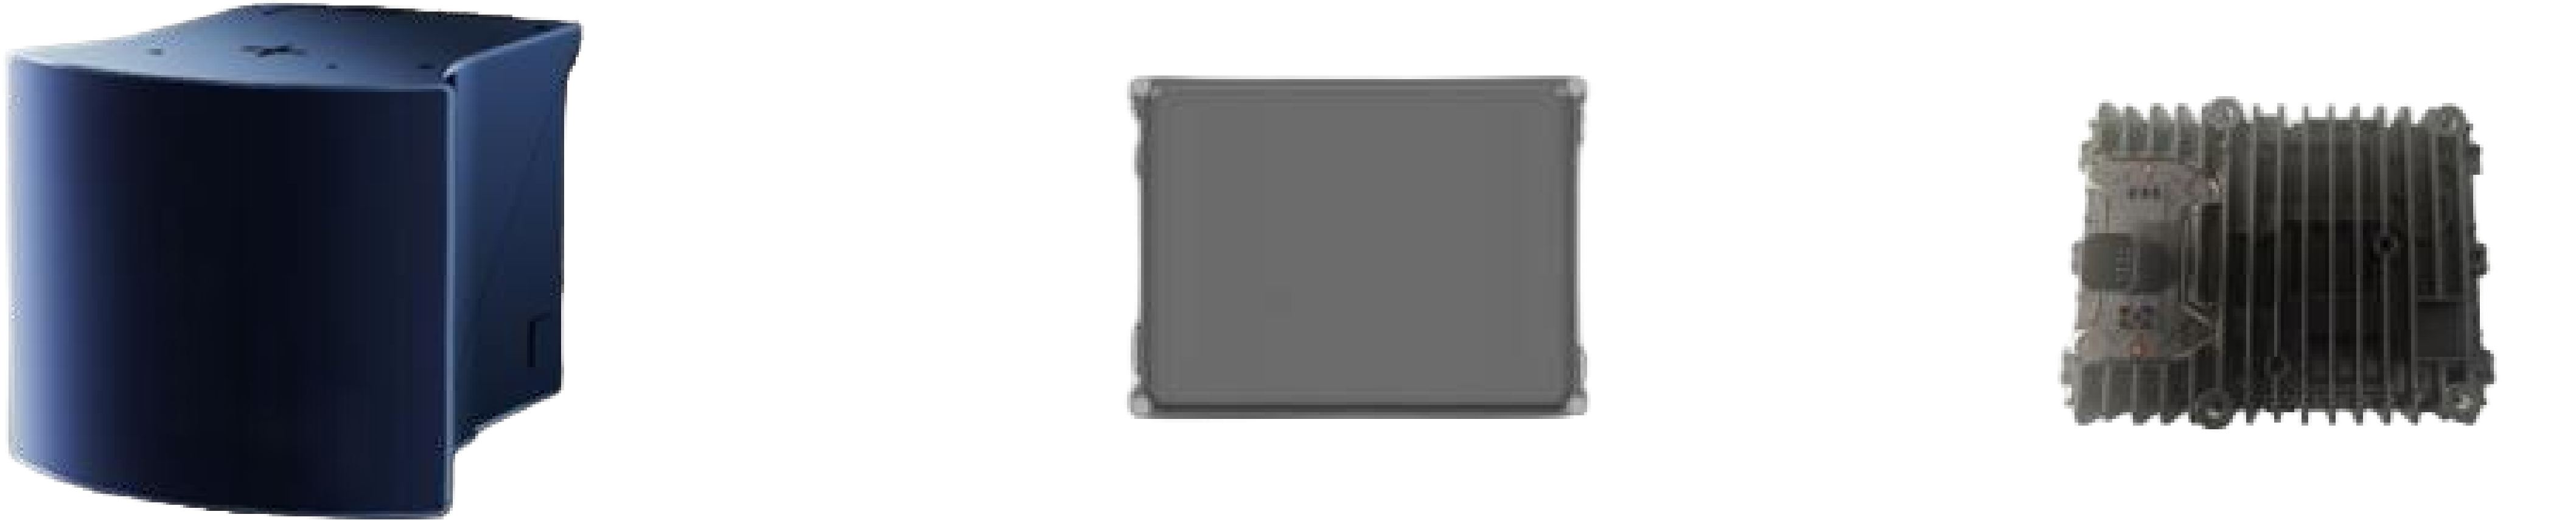
前向避碰系统【X波段雷达】
开阔水域前向避碰:国产X波段雷达远距离探测 + 趋势避碰预警
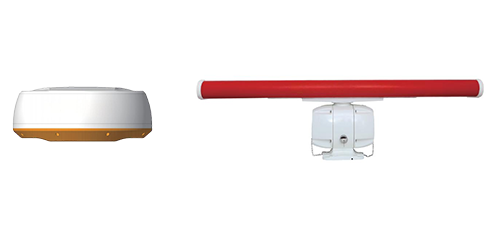
适用场景 远洋航线 | 沿海航行 | 开阔水域 | 长距离航行 | 核心功能 1 前向视觉实时监测:AI自动识别船舶、浮标等目标 2 国产X波段雷达探测:探测10海里,40+目标跟踪,远距离预警 3 视觉+X波段融合:多源数据融合,提升探测精度与可靠性 4 趋势避碰预警:基于连续雷达数据预测目标运动趋势 5 长航线规划支持:支持远洋长航线避碰规划
|
远距离探测:X波段雷达10海里超远距离探测,提前感知航行风险 | |
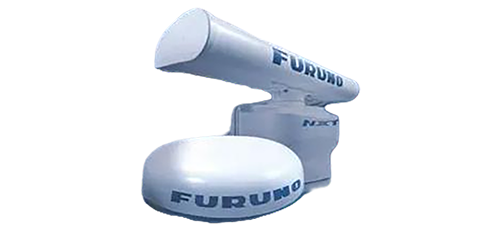
国产X波段雷达选型原因
进口雷达的局限 接口数据封闭:进口雷达的接口无法对接协议
|
|
国产X波段雷达优势 数据接口开放:提供完整的原始回波数据和TTM目标跟踪数据
|
|
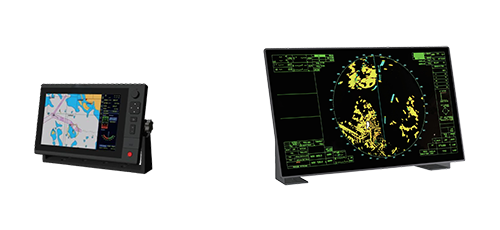
系统自带国产X波段雷达的价值 自主可控:前向避碰系统自带国产X波段雷达,数据接口完全开放
|
|
前向避碰【X波段雷达】- 技术详解
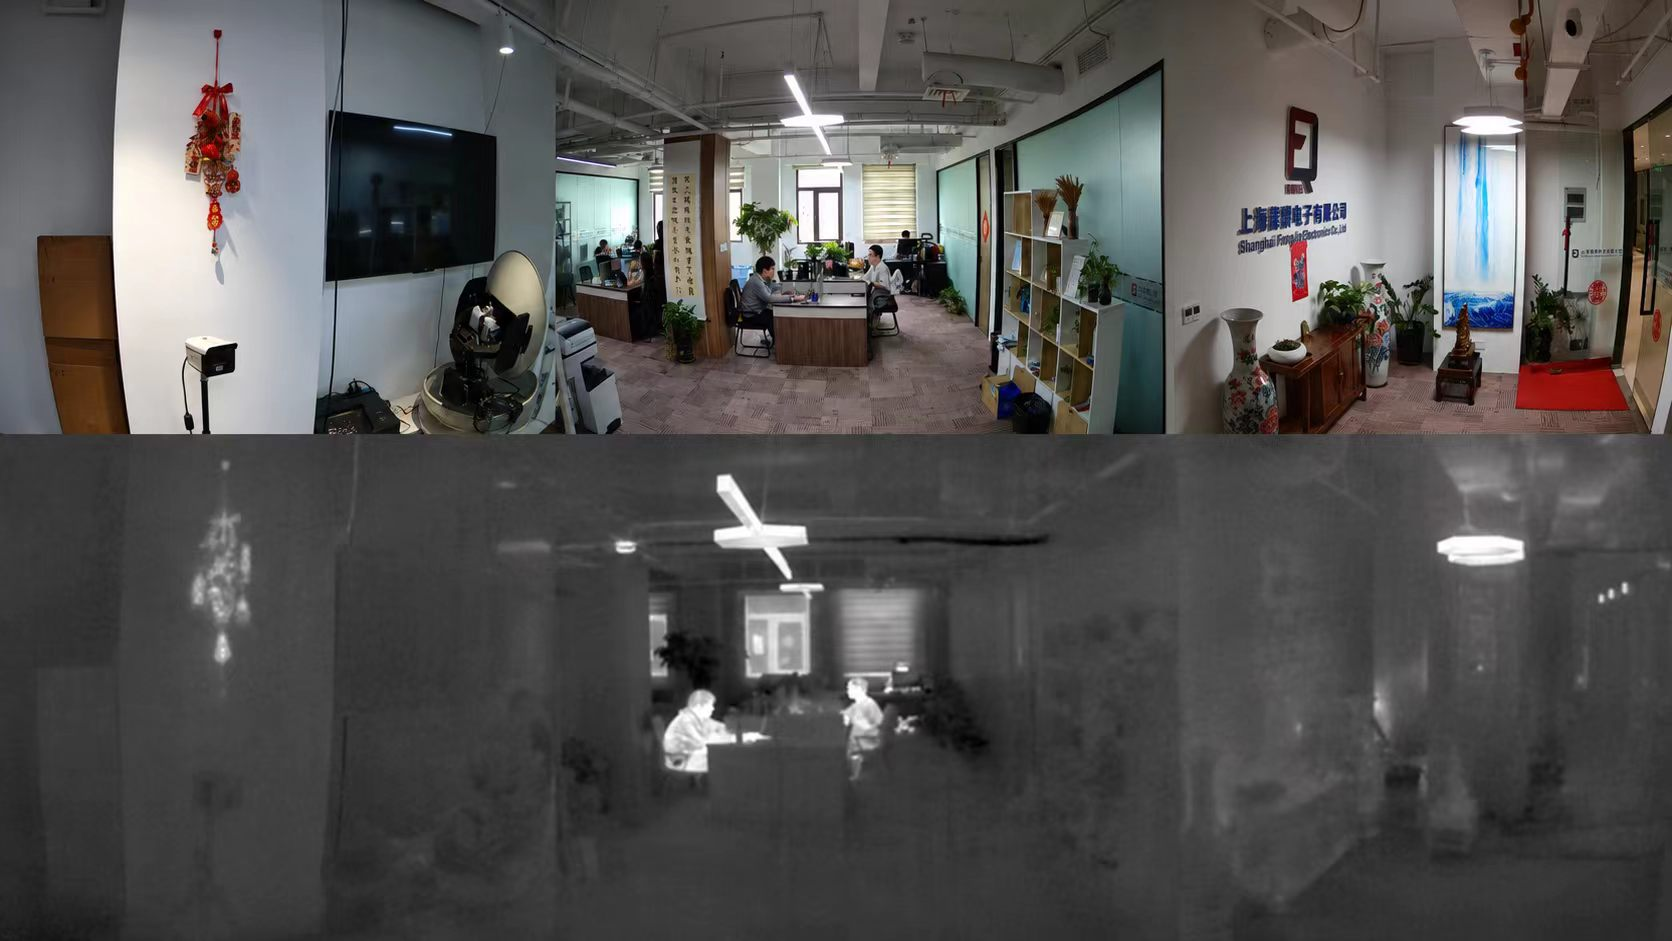
技术路线 传感器融合架构 前向双光谱相机负责视觉信息采集,拼接水平视场角达225度。开阔水域船舶稀疏、航行距离长,前向采用国产X波段雷达实现远距离探测与趋势避碰预警。系统自带国产X波段雷达,数据接口完全开放,可提供原始回波数据和TTM目标跟踪数据,支持自动化输出。 碰撞风险评估模型 | 应用功能 国产X波段雷达探测 视觉+X波段融合 分级声光预警 |
硬件配置与实际部署
双光谱相机 分辨率2688 × 1520 | 水平视场角225°【三视觉拼接】 | 安装于驾驶台正前方一体式支架 夜间航行 无需照明即可发现水面目标,人体和船体热量清晰可辨 | 国产X波段雷达 探测距离10海里 | 同时跟踪40+TT目标 | 方位精度1° | 距离精度15m 雾天 / 霾天 热成像不受可见光条件限制,穿透雾霾探测远处目标 |
|
360度全景环视 - 开阔水域
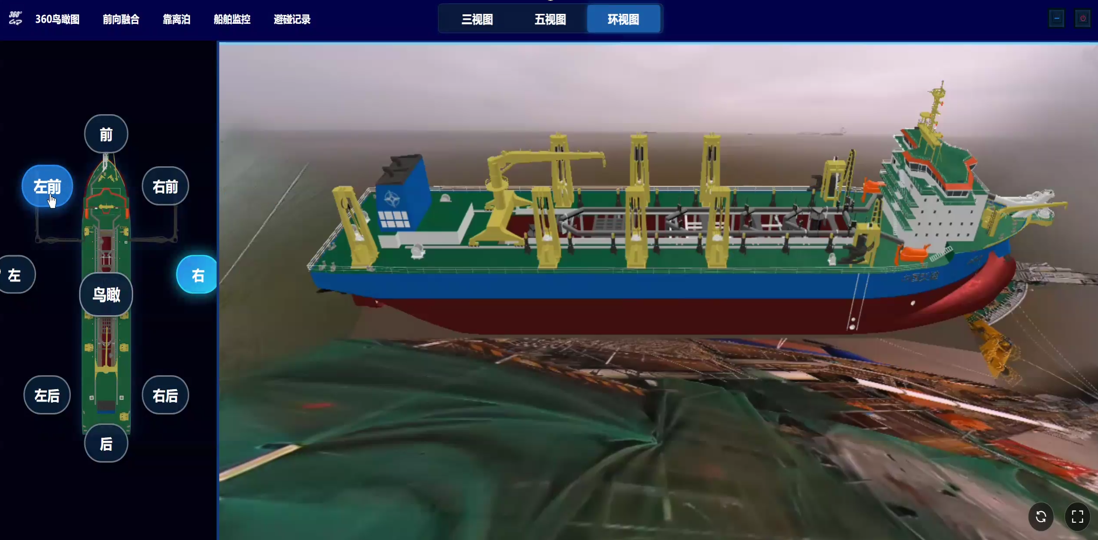
4-6个全景鱼眼相机(船艏/船艉/左前舷/右前舷/左后舷/右后舷)
| 核心功能升级 ● 多路图像实时拼接:通过多传感器同步采集与智能算法处理,精准形成360度全景视图,实现船舶周边水域无死角覆盖,为远洋航行提供全域视野 ● 全方位目标监测:依托AI识别与多维度感知技术,彻底消除航行视觉盲区,远洋航行中周边任何方向的各类目标均可被及时发现,筑牢航行安全防线 |
适用场景:远洋航行 | 开阔水域 | 沿海航线 | |
辅助靠泊 - 开阔水域
多传感器融合 + 泊位环境感知(激光雷达高精度三维建模)
| 核心功能升级 1 高精度测距:实时显示船舶与码头/障碍物距离,精度达厘米级 2 三维点云建模:激光雷达构建泊位环境3D模型,精确感知空间 3 靠泊路径规划:智能规划靠泊路径,实时偏差提示与修正建议 4 离泊安全监测:全方位监测周围船舶动态,确保离泊安全
|